摩托车记录仪画面边缘拉伸畸变?软件算法修正指南
广角镜头下的边缘拉伸现象解析
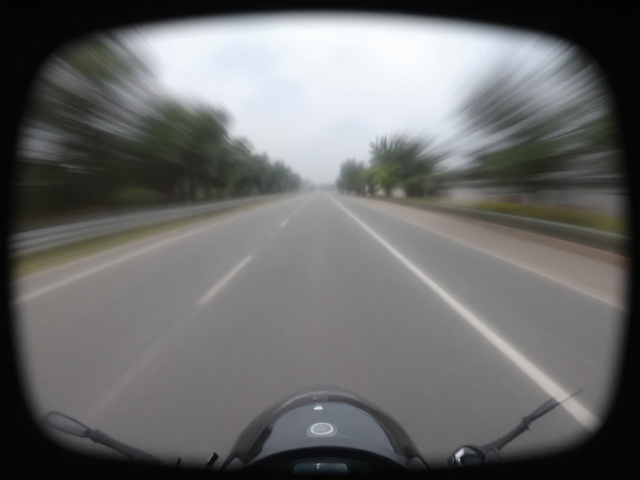
摩托车在行驶过程中,为了应对复杂多变的路况,大多数行车记录仪采用了大视角镜头以覆盖更宽的视野范围。这种设计虽然提升了对周围环境的捕捉能力,但也带来了显著的光学缺陷,即画面边缘的拉伸畸变。当光线通过镜头中心与边缘的不同路径进入传感器时,由于折射角度和光程的差异,导致图像在边缘区域出现类似桶形或枕形的扭曲。这种物理层面的光学偏差,使得原本笔直的道路标线或建筑物线条在画面两侧变得弯曲,进而影响驾驶员对距离和速度的直观判断。
从技术原理来看,这种畸变主要源于镜头模组的光学结构限制。广角镜头为了获取更多的场景信息,必须让边缘光线以更大的角度入射到图像传感器上,这必然导致边缘像素的放大率高于中心像素。在视频编码过程中,如果缺乏有效的预处理或后处理机制,这种几何形变会被直接记录并保存。对于需要精确分析事故细节或行车轨迹的场景而言,未经修正的畸变画面不仅降低了视觉舒适度,更可能在法律举证或数据分析中因几何失真而降低信息的可信度与可用性。
软件算法修正的核心逻辑
软件算法修正的核心在于建立像素坐标与真实世界几何坐标的映射关系,通过逆向计算消除光学畸变。主流的处理方案通常基于径向畸变模型,利用多项式方程描述中心点到边缘点的失真程度。算法首先识别图像中的特征点,计算每个像素点相对于图像中心的距离,再根据预设或自学习的畸变系数,对边缘像素进行重新采样和插值。这一过程本质上是将拉伸的像素点向中心区域收缩,或者将中心区域的像素向外扩散,从而在数字域重建出符合透视规律的平坦图像。
在算法实现的具体路径中,通常采用反向映射策略,即遍历输出图像的每一个像素,计算其在原始畸变图像中的对应位置。由于反向映射产生的坐标往往是非整数,因此需要借助双线性插值或三次样条插值等算法,从原始图像中提取相邻像素的值进行加权平均,以生成平滑且无锯齿的输出图像。此外,考虑到视频处理的实时性要求,现代算法多采用GPU加速或专用DSP指令集优化,确保在高清视频流高速写入存储介质的同时,还能维持稳定的帧率,避免因计算负载过大导致视频卡顿或丢帧。
参数校准与标定流程
要实现高精度的畸变修正,首要步骤是对镜头模组进行严密的参数标定。这一过程通常需要使用标准的棋盘格或圆点标定板,在镜头前进行多角度、多距离的拍摄。通过采集数百张不同姿态的标定图片,利用OpenCV等计算机视觉库提取角点坐标,进而求解相机内参矩阵和畸变系数向量。这些系数包括径向畸变的k1、k2、k3项以及切向畸变的p1、p2项,它们精确描述了镜头从中心到边缘的光学扭曲特征。标定结果的准确性直接决定了后续修正算法的效果,因此需确保标定环境光照均匀,标定板平整无变形,并覆盖镜头视场的各个区域。
在实际应用中,由于摩托车记录仪可能面临震动、高温等恶劣工况,镜头参数可能会发生微小漂移。因此,部分高端算法引入了在线自适应标定机制,通过识别场景中的直线特征(如道路边缘、建筑轮廓)来动态微调畸变系数。这种机制能够在不依赖人工干预的情况下,定期检测图像中的几何一致性,当检测到直线特征发生非预期弯曲时,自动更新校正参数。这种动态校准策略有效提升了长期使用过程中的修正稳定性,确保画面边缘的拉伸问题在不同使用阶段都能得到持续且有效的控制。
视觉质量与性能平衡
过度追求畸变消除可能会牺牲画面的分辨率和清晰度,因此在算法设计中必须权衡修正效果与视觉质量。当边缘像素被大幅度向内收缩时,局部像素密度增加,若插值算法不够精细,容易在边缘区域产生模糊或重影现象。为了缓解这一问题,算法通常会结合锐化增强技术,对修正后的边缘细节进行针对性加强,但需严格控制增强幅度,避免引入噪点或产生过冲伪影。此外,保持色彩的一致性也是一大挑战,不同区域的拉伸程度不同可能导致色彩空间转换时的偏差,需通过全局色彩映射表确保画面整体色调自然统一。
性能优化是软件算法能否在嵌入式设备上落地的关键。摩托车记录仪通常使用低功耗的嵌入式处理器,算力资源有限。为了在有限资源下实现高效的畸变修正,算法需对查表法(LUT)进行深度优化,预先计算好映射关系,避免在视频流处理过程中进行复杂的浮点运算。同时,通过分块处理或并行计算技术,将图像数据分解为多个小块独立处理,再合并输出,从而大幅降低内存访问延迟和计算耗时。经过优化的算法能够在1080P甚至4K分辨率下,以60帧每秒的速度稳定运行,确保行车记录的流畅性与连续性,同时保持边缘画面的清晰锐利。