头盔支架怎么选?宽动态,抑制拖影,减少动态模糊更清晰
宽动态范围:应对复杂光线的核心能力 头盔支架上的摄像头在骑行或驾驶过程中,常面临进出隧道、逆光行驶或夜间路灯交替等极端光照场景。宽动态(WDR)技术通过传感器层面的多重曝光合成或全局快门技术,平衡画面中极亮与极暗区域的的光比。当车辆从黑暗的隧道驶入强光下的隧道口时,缺乏宽动态支持的画面会出现大面积
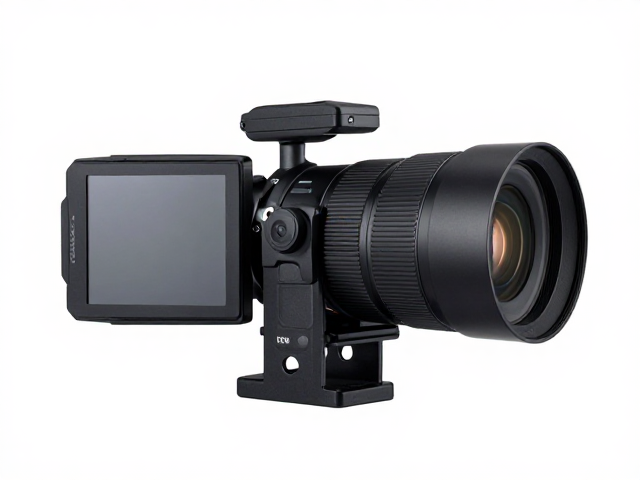
宽动态范围:应对复杂光线的核心能力 头盔支架上的摄像头在骑行或驾驶过程中,常面临进出隧道、逆光行驶或夜间路灯交替等极端光照场景。宽动态(WDR)技术通过传感器层面的多重曝光合成或全局快门技术,平衡画面中极亮与极暗区域的的光比。当车辆从黑暗的隧道驶入强光下的隧道口时,缺乏宽动态支持的画面会出现大面积
突破暗光极限的成像核心 在夜景摄影的领域里,传感器的尺寸往往决定了画面的纯净度上限。大底传感器凭借更优异的光电转换效率,能够在弱光环境下捕捉更多光线信息,从而显著降低噪点并保留更多暗部细节。这种物理特性使得相机在应对高ISO场景时,依然能维持出色的动态范围和色彩表现,为后期处理或直出提供坚实的数据
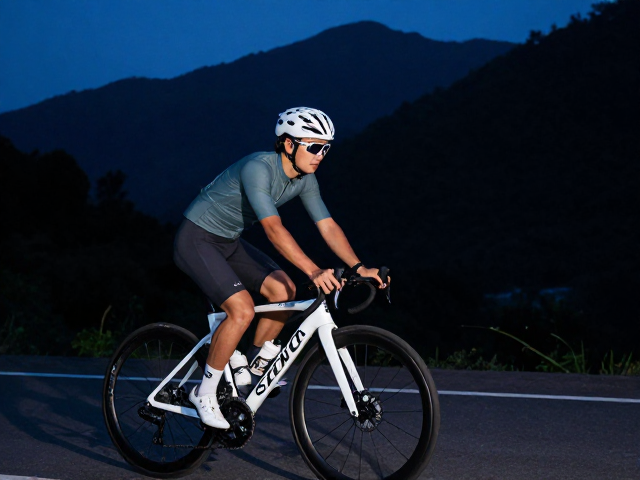
夜幕降临前的准备 傍晚时分,夕阳的余晖逐渐被山林的轮廓吞没,光线从明亮的金黄转为深邃的靛蓝,这是骑行者切换模式的临界点。车轮碾过铺满落叶的土路,发出细碎而清脆的声响,每一次踏频都伴随着呼吸节奏的加快。此时,头盔镜片下的视野开始模糊,自然光线的衰减迫使视觉系统迅速适应低照环境,为即将到来的暗夜骑行做
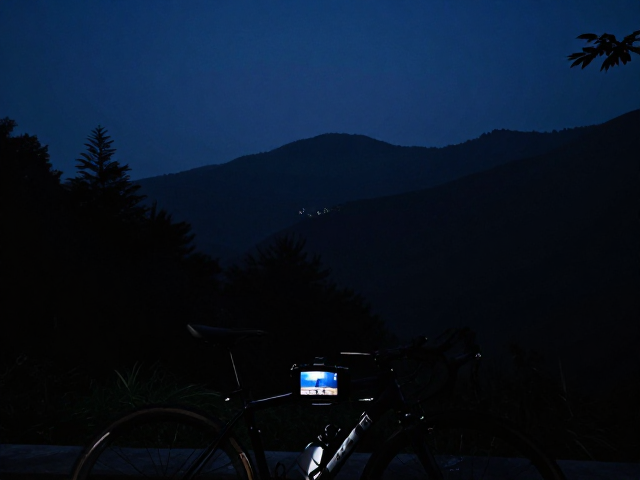
暗光环境下的进光量博弈 傍晚时分的山林,光线条件会随日落后的分钟数发生剧烈变化。当自然光完全退去,环境照度通常降至0.1 lux至1 lux之间,这种低照度环境对相机传感器的光子捕获能力提出了直接挑战。高ISO并非简单的数值提升,而是传感器在极限增益下对微弱信号的信噪比管理。在夜幕降临后的林间小道
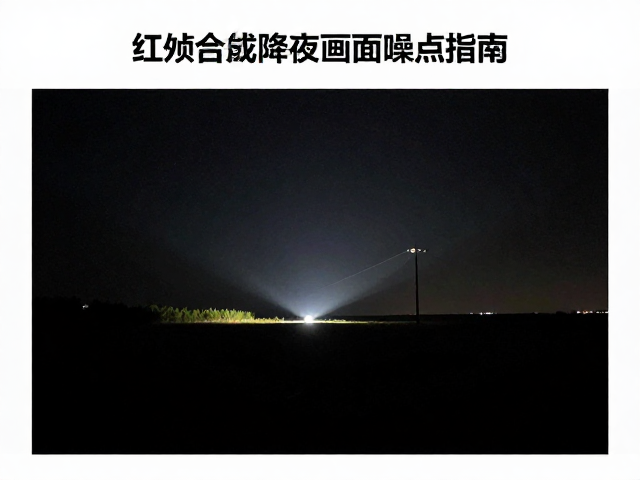
红外补光技术的夜间成像原理与应用场景 红外补光技术利用人眼不可见的红外光谱对物体进行照射,通过相机传感器接收反射信号实现夜间成像。在低照度环境下,可见光不足导致画面漆黑,红外光源能够提供稳定的能量补充,使监控画面在夜间保持清晰的轮廓与细节。这一技术广泛应用于安防监控、野生动物观察以及夜间交通监测等
提升快门速度与曝光补偿的平衡策略 夜拍时ISO范围宽广意味着传感器能应对极暗环境,但高增益必然伴随噪点,而为了压制噪点降低ISO,往往需要更长的曝光时间,这会直接导致动态模糊。抑制画面拖影的核心逻辑在于在“纯净度”与“清晰度”之间寻找物理极限下的最优解。当光线不足时,单纯依赖提高ISO会让画面充满
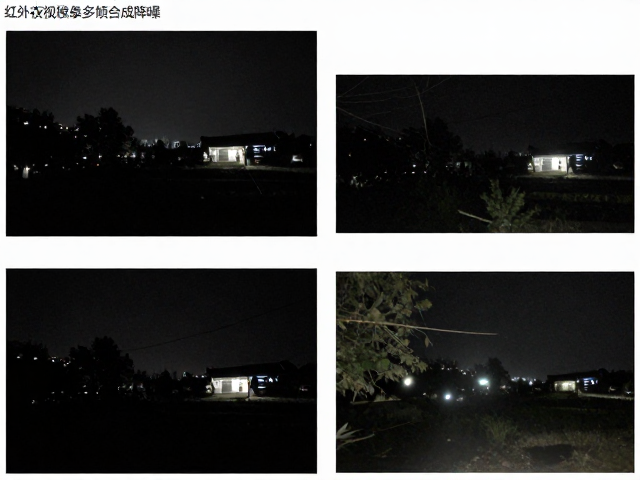
红外夜视成像的物理基础与噪声来源解析 红外夜视技术的核心在于捕捉物体辐射或反射的红外波段光线,并在低照度环境下还原可视图像。然而,红外传感器在极端暗光条件下工作时,受限于光子数量稀少,图像中不可避免地会混入大量随机噪声。这些噪声主要表现为高斯噪声、椒盐噪声以及由传感器热效应引起的固定模式噪声,严重
理解暗光环境下的曝光矛盾 夜间摄影的核心难点在于光线不足与画质纯净度之间的博弈。当环境照度低于相机传感器的宽容范围时,摄影师往往面临两难选择:提高ISO虽然能提升亮度,但会显著增加画面噪点;降低快门速度能增加进光量,却容易因手抖或物体移动导致画面模糊。这种物理层面的限制,使得传统的“准确曝光”在夜
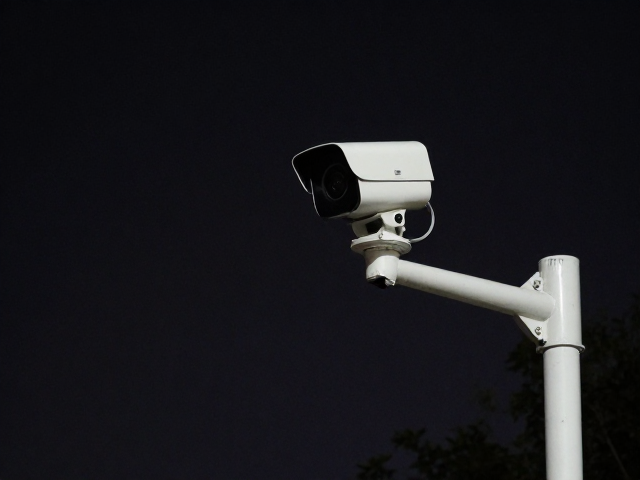
夜间监控场景下的色彩失真痛点 在低照度环境或强逆光条件下,监控摄像头捕捉的画面常出现严重的偏色现象,尤其是红外补光模式下,画面容易泛红或发紫,导致细节丢失和识别困难。这种色彩偏差并非单一因素造成,而是传感器在应对极端光照变化时,白平衡算法与红外光反射特性相互作用的结果。传统设备往往难以在保留夜视清
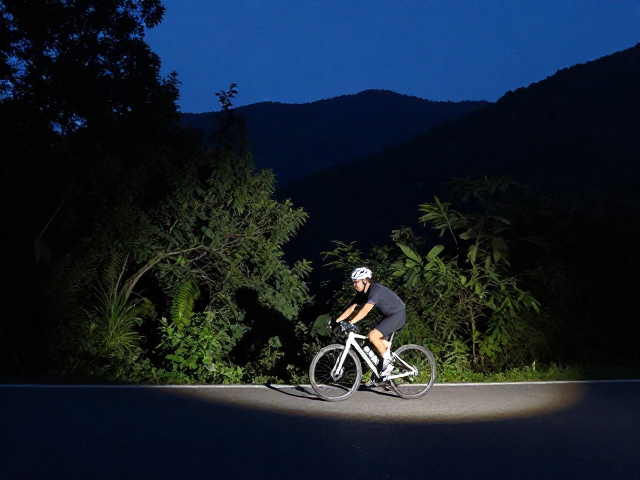
光影交错的夜骑开场 暮色四合,城市边缘的山林轮廓在渐暗的天光中逐渐模糊,轮胎碾过柏油路面的细微震动通过车把传导至掌心,这是每日傍晚最为期待的时刻。固定机位架设在视野开阔的观景台旁,三脚架稳固,快门线连接紧密,一切准备就绪,只为捕捉那稍纵即逝的光轨。 镜头参数已锁定,光圈开至最大,ISO维持在低感光
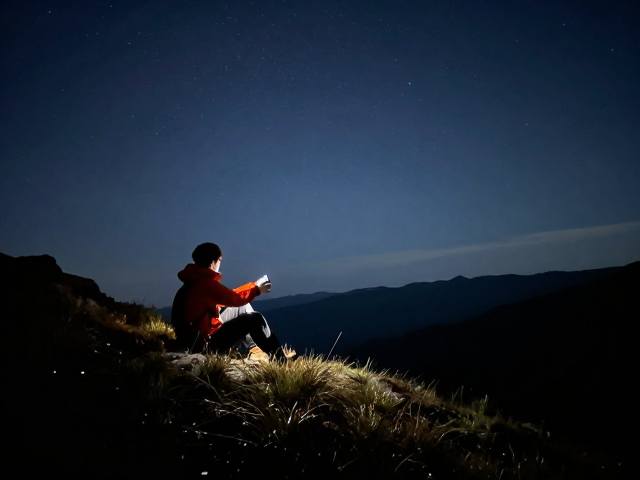
大感光元件如何重塑户外夜景表现 户外探险场景中,光线条件往往瞬息万变,从正午的强光直射到黄昏的蓝调时刻,乃至深夜的星空露营,传统小尺寸传感器在弱光环境下容易出现涂抹感严重和高高噪点的问题。大感光元件通过更优越的光子捕获能力,显著提升了画面的纯净度,使得在ISO数值较高时依然能保留丰富的细节层次。这
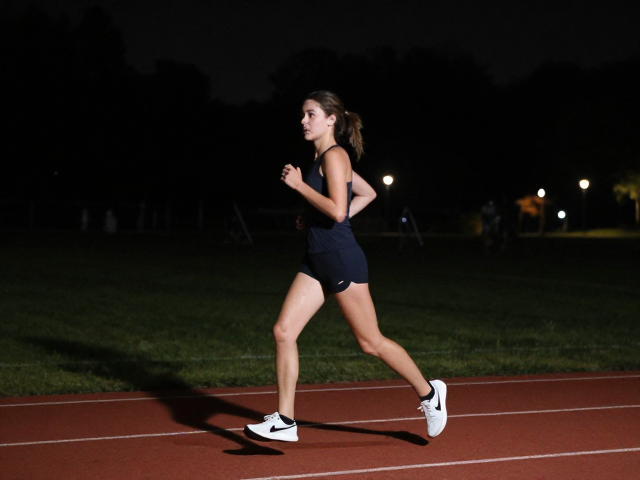
光线环境与快门速度的博弈 夜间运动摄影最大的敌人并非黑暗本身,而是光线变化与运动速度叠加后产生的动态模糊。当环境照度低于500 lux时,手机或相机为了获得正确曝光,会自动降低快门速度,一旦快门时间超过1/60秒,人体快速摆动的肢体就会在画面中形成拖影。因此,提升快门速度是解决模糊的核心,通常建议