建筑道路拍摄建议开启,低光噪点明显?电子图像处理算法解析
低光环境下的噪点成因与传感器物理特性
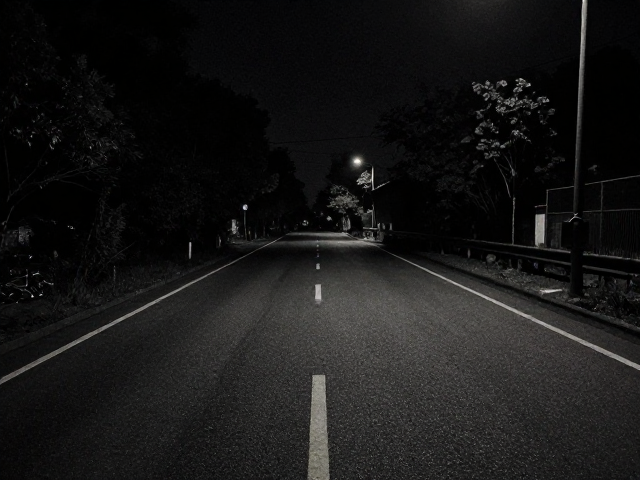
建筑与道路摄影常面临光线条件复杂多变的挑战,尤其是在黄昏、黎明或夜间城市景观拍摄时,环境照度不足导致进光量受限。现代数码相机为了在弱光下获得可用画面,往往需要提升ISO感光度或延长快门速度。当ISO数值过高时,传感器像素点接收的光信号与电路自身产生的热噪声比例失衡,导致画面中出现明显的彩色或亮度噪点。这种物理层面的信号失真,是电子图像处理算法需要优先识别并处理的底层数据问题。
在建筑拍摄中,大面积的暗部区域如阴影处、深色玻璃幕墙内部,以及道路摄影中的沥青路面暗部,是噪点重灾区。由于建筑线条和道路纹理具有严密的几何结构,噪点的随机分布容易破坏画面的纯净度,降低细节表现力。传感器尺寸、像素密度以及制造工艺直接影响信噪比表现,全画幅传感器通常比APS-C或更小的传感器拥有更优秀的低光表现能力,但这并非唯一决定因素,后续的后处理算法对原始数据的还原与修正起着关键作用。
luminance noise与chroma noise的算法区分处理
亮度噪点(Luminance Noise)主要呈现为灰度颗粒感,表现为画面明暗交界处或均匀色块中的黑白斑点。针对此类噪点,算法通常采用空间域滤波技术,如非局部均值去噪(Non-Local Means)或自适应中值滤波。这些方法通过计算像素与其周围邻域像素的相似性,在保留边缘锐度的同时平滑过渡区域。对于建筑摄影中常见的垂直线条和道路标线,算法需具备严密的边缘保护机制,避免在降噪过程中模糊轮廓,导致建筑结构失实或道路标线拖影。
色度噪点(Chroma Noise)则呈现为红、绿、蓝等颜色的杂乱斑点,尤其在暗部区域较为明显,对人眼视觉干扰极大。由于人眼对亮度变化的敏感度高于颜色变化,算法在处理色度噪点时可施加更强的平滑力度。常见的处理策略是在YCbCr或Lab色彩空间中分离出色度通道,利用色度直方图分析或小波变换技术抑制异常颜色值。通过独立处理亮度与色度信息,可以在最大限度保留建筑材质细节和道路纹理的同时,消除影响观感的彩色杂讯,提升整体画面的纯净度。
AI增强与深度学习在降噪中的应用逻辑
近年来,基于深度学习的降噪模型逐渐取代传统的数学滤波算法,成为处理复杂低光场景的主流方案。卷积神经网络(CNN)通过海量高质量图像与对应低质量图像的训练,学习噪点的分布特征与原始信号的结构特征。在建筑与道路场景中,模型能识别出国画中的钢筋结构、混凝土纹理以及道路沥青颗粒,从而区分哪些是需要保留的高频细节,哪些是需要抑制的随机噪声。这种数据驱动的方法在抑制噪点方面比传统算法更具灵活性,能更好地应对不同光照条件下的复杂噪点模式。
然而,AI算法在处理极端低光环境时仍面临挑战,如过度平滑导致的“塑料感”或细节丢失。为了平衡降噪效果与细节保留,现代图像处理软件常采用多阶段处理流程。第一阶段通过轻量级网络进行初步降噪,第二阶段结合边缘检测与纹理分析,对建筑立面、道路标线等关键区域进行细节重建。此外,结合多帧合成技术,通过对齐并融合多张不同曝光时间的照片,利用时间域的信息增益进一步降低噪点,这是提升建筑与道路摄影画质的重要手段。
前期拍摄设置对后期算法的影响与优化
尽管电子图像处理算法具备强大的降噪能力,但前期拍摄的设置仍是决定最终画质的基础。在低光环境下,摄影师应优先使用相机支持的最高原生ISO(Native ISO),而非扩展ISO。原生ISO下传感器读出电路的增益设置最为合理,产生的信噪比较高,算法处理后的画质更为自然。同时,适当降低曝光补偿,避免高光溢出,确保建筑玻璃反射或路灯高光部分保留细节,这样算法在处理暗部噪点时能参考完整的光影分布,避免因动态范围不足导致的伪影。
RAW格式文件提供了比JPEG更丰富的数据信息,是进行低光降噪处理的最佳素材。RAW文件记录了传感器原始的光电转换数据,未经历机内锐化、降噪或色彩映射,保留了最大的动态范围和色彩深度。在后期处理中,软件能更准确地分析RAW数据中的噪声分布,进行非破坏性调整。对于建筑与道路摄影,建议在拍摄时使用三脚架固定相机,尽可能使用低ISO和长快门速度获取纯净画面,再通过算法进行微调,而非依赖高ISO下的机内直出,这样能最大程度发挥电子图像处理算法的优势,获得符合专业标准的影像效果。