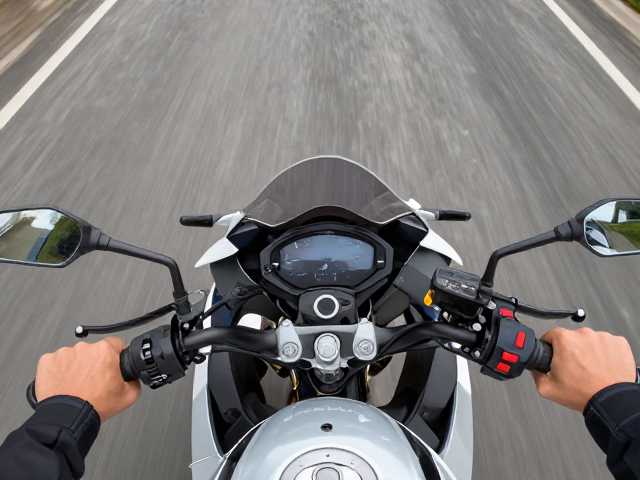
摩托车第一视角画面倾斜怎么调?人物比例修正与构图水平修正全攻略
理解倾斜画面的成因与基础校正逻辑
摩托车行驶过程中,由于路面起伏、过弯离心力或车身动态变化,第一视角画面常出现非预期的倾斜。这种倾斜并非单一因素造成,而是传感器陀螺仪数据漂移、镜头安装角度偏差以及后期软件算法差异共同作用的结果。许多用户误以为倾斜完全是镜头歪斜所致,实际上,稳定器或运动相机内部的电子增稳算法在极端动态下可能会过度补偿,导致画面出现类似“果冻效应”的扭曲或倾斜。因此,校正的第一步是区分物理安装误差与数字处理误差,这决定了后续调整的核心方向。
在开始任何参数调整前,必须建立正确的参照系。画面中的地平线、道路边缘或摩托车把手应作为水平基准线。如果画面倾斜,直接旋转画面可能会破坏构图平衡,导致主体人物比例失调。正确的逻辑是先锁定水平基准,再处理垂直比例。对于第一视角视频,摩托车仪表盘、车把或骑手头部构成了画面的前景与中景,这些元素的透视关系必须保持自然。如果基准线未对齐,后续的人物比例修正将无从谈起,甚至会导致画面边缘出现难看的黑边或模糊拉伸。
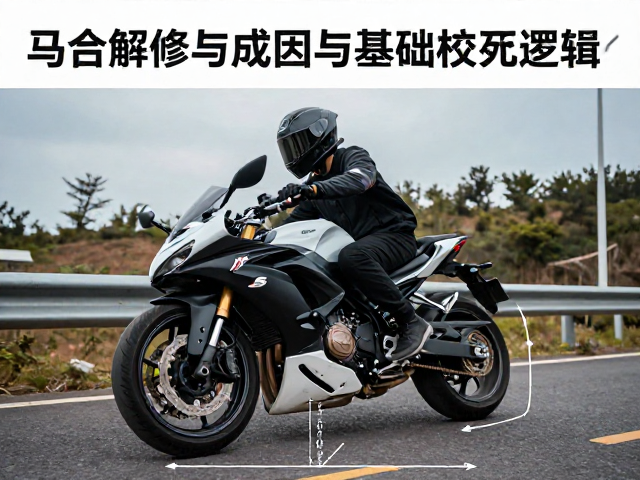
人物比例修正的核心参数与视觉平衡
人物比例在第一视角中主要体现在骑手的手部、腿部或身体局部与摩托车部件的相对大小。当画面倾斜或广角镜头畸变时,靠近镜头边缘的手部可能会显得异常巨大,而远处的腿部则显得过小,这种透视失真会破坏视觉真实感。修正比例的关键在于控制透视变形,而非简单缩放。在后期软件中,使用透视校正或镜头畸变校正功能时,需重点关注垂直与水平方向的拉伸比例。建议先通过网格线辅助,确保摩托车车把的两端在视觉上处于同一水平高度,以此为基础微调人物的肢体长度,避免因过度校正导致人物关节扭曲或动作僵硬。
郭守敬算法或类似的几何校正工具在处理此类问题时,能提供较为精确的像素级映射。实际操作中,可以将画面中的关键特征点(如车把末端、骑手肩部)作为锚点,逐步调整透视网格。需要注意的是,过度校正会使画面产生类似鱼眼镜头的桶形畸变,反而加剧不自然感。理想的状态是人物比例符合人眼在骑行姿态下的视觉习惯,即手部细节清晰但不突兀,腿部线条流畅且符合机械结构。通过微调对比度与锐度,可以增强肢体与摩托车的边缘界定,使比例关系更加清晰可信,从而提升画面的整体质感。
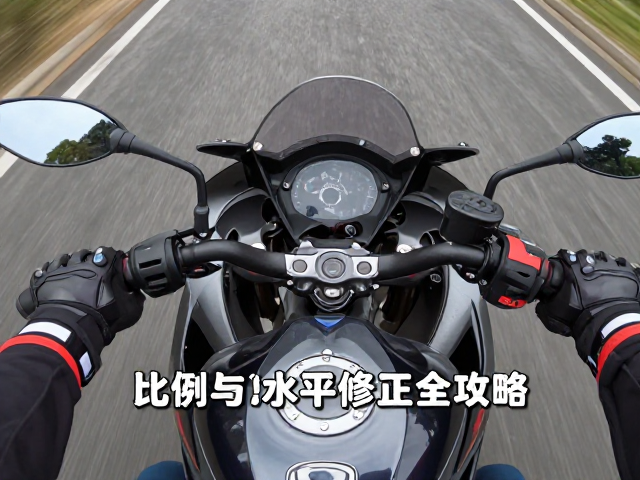
构图水平修正的操作细节与动态平衡
构图水平修正不仅是旋转画面,更是重建视觉重心的过程。在摩托车第一视角中,画面中心通常承载着驾驶者的视线焦点,如前方道路或仪表盘信息。当画面倾斜时,视觉重心会发生偏移,导致观者产生眩晕或不稳定感。修正时,应利用软件的旋转工具,以画面中心或关键主体为轴点进行微调。每旋转0.1度都需观察地平线与道路边缘的变化,确保其与画面上下边缘平行。对于动态骑行视频,还需考虑镜头跟随的惯性,避免因过度修正水平导致画面在转弯时出现剧烈的晃动补偿,破坏骑行的动势。
除了静态水平,动态构图中的水平感同样重要。在过弯或加速阶段,画面倾斜是物理常态,完全消除倾斜反而可能削弱速度感与沉浸感。因此,构图修正的目标不是让画面永远水平,而是让倾斜符合物理规律且视觉舒适。可以通过关键帧动画,在直线路段保持画面水平,在弯道允许适度倾斜以匹配车身姿态。这种动态平衡能显著提升视频的专业度。同时,注意构图留白,确保在修正水平后,画面四周有足够的空间容纳可能的抖动或裁剪,避免主体被边缘切断。通过精细的关键帧控制,既能保持水平校正的严谨性,又能保留骑行的真实动态特征。