冲浪运动如何利用陀螺仪实时检测与水平锁定算法提升稳定性
陀螺仪在冲浪姿态感知中的核心作用
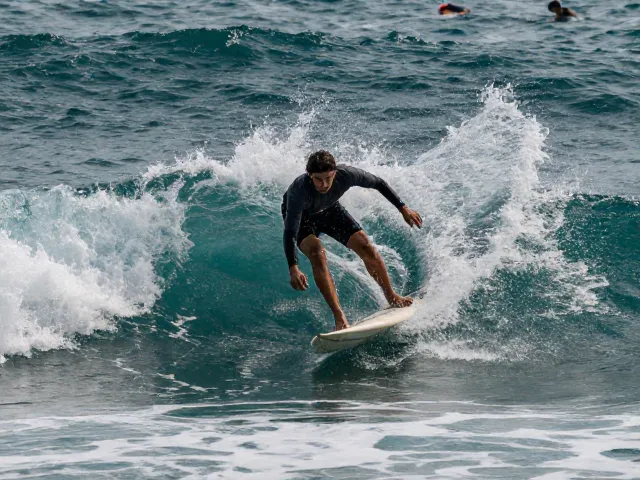
冲浪者在海浪起伏的动态环境中,维持身体平衡的核心在于对重心变化的即时反馈。传统的冲浪技巧高度依赖内耳前庭系统和视觉判断,但在高速滑行或复杂浪况下,人体感官存在生理延迟。陀螺仪作为测量物体角速度的传感器,能够以极高的采样频率捕捉冲浪板在俯仰、横滚和偏航三个轴向上的微小旋转。这种高精度的数据采集,使得技术层面可以量化分析冲浪时的姿态波动,为后续的控制算法提供坚实的数据基础。
现代冲浪辅助装备中集成的微机电系统(MEMS)陀螺仪,其零偏稳定性通常优于0.1度/小时,采样频率可达1000Hz以上。这一硬件基础确保了即使在剧烈颠簸中,传感器也能持续输出连贯且低噪声的角度数据。通过实时解算欧拉角,系统能够精确识别冲浪板相对于水平面的倾斜状态。这种从生物感知向数字感知的转变,不仅提升了动作的可追溯性,也为自动化稳定控制提供了可能,使得冲浪运动在技术迭代中逐渐融入智能化辅助元素。
实时检测算法的数据处理逻辑
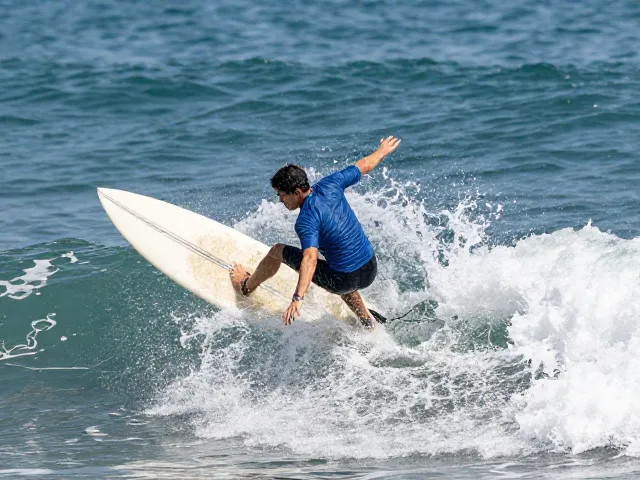
原始陀螺仪数据往往包含高频噪声和低频漂移,直接用于控制会导致系统不稳定。因此,必须经过严密的数字滤波处理。卡尔曼滤波算法因其能有效融合加速度计数据与陀螺仪数据,成为主流的选择。该算法通过预测步骤估计当前状态,再通过更新步骤利用实测值修正误差,从而在动态环境中实现最优状态估计。在冲浪场景中,算法需区分海浪引起的低频大幅摆动与高频抖动,仅对需要修正的姿态偏差进行响应,避免过度干预影响冲浪者的操控手感。
数据融合过程中,时间同步与坐标转换是关键环节。传感器安装在冲浪板底部或固定于冲浪者躯干,其参考坐标系与地理坐标系存在偏角。算法需实时计算旋转矩阵,将传感器读数转换至水平参考系。这一过程依赖于高效的矩阵运算,通常在低功耗微控制器中通过定点数学库实现。通过消除安装误差和环境干扰,算法能输出纯净的水平角度信息,确保稳定系统对冲浪板姿态的理解与人类直觉一致,为执行锁定指令提供准确的决策依据。
水平锁定算法的控制策略
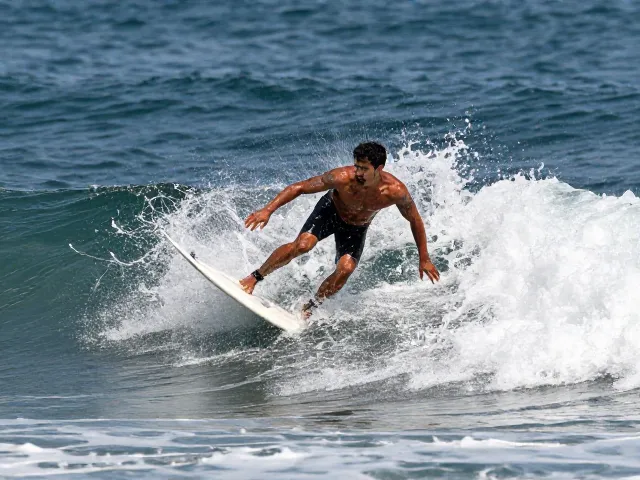
水平锁定算法的核心目标并非完全消除板面运动,而是抑制非受控的剧烈倾斜,维持冲浪板的相对水平状态。当检测到横滚角超出预设阈值(例如5度),控制系统需迅速做出反应。常见的控制策略采用比例-积分-微分(PID)控制模型,通过调整板底可变形材料的形状或微型推进器的推力,产生反向力矩以抵消倾斜。PID参数需根据浪况动态调整,平缓浪区保持高灵敏度以辅助平衡,大浪区则降低增益以防系统震荡。
在实施锁定过程中,算法需处理非线性系统特性。冲浪板在水中的流体动力学响应具有滞后性,且水的粘度随速度变化。因此,现代算法引入模型预测控制(MPC),通过预测未来一段时间内的姿态变化,提前计算最优控制输入。这种前瞻性控制显著提升了系统的响应速度和平顺性。同时,系统设置死区机制,在冲浪者主动进行转向或切浪动作时,自动暂时解除锁定,确保技术动作的完整性,实现辅助稳定与自由操控的无缝切换。
稳定性提升对运动表现的影响
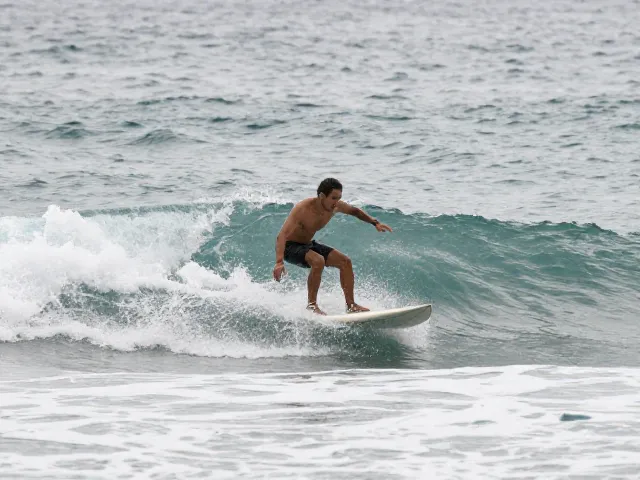
引入实时检测与水平锁定技术后,冲浪者在初学者阶段的学习曲线显著缩短。系统能够自动修正因重心不稳导致的板面侧翻,降低落水频率,使学习者能更长时间停留在浪面上进行动作练习。对于进阶用户,稳定的平台有助于更精准地执行腾空、旋转等高难度技术动作。通过减少因平衡问题导致的能量损耗,冲浪者可将更多体力集中在战术选择和动作细节上,提升整体运动表现。
此外,该技术扩大了冲浪运动的参与群体。传统冲浪对平衡能力要求极高,部分身体条件受限的人群难以通过常规训练掌握技巧。水平锁定算法通过外部辅助平衡,降低了入门门槛,使更多爱好者能体验冲浪乐趣。这种技术辅助并非替代个人技巧,而是作为训练工具,帮助用户建立正确的本体感觉和肌肉记忆。随着算法的优化和传感器的小型化,冲浪装备正逐步向更智能化、个性化方向发展,推动运动技术向更高水平演进。