千元级主流无人机,算法裁切抵消晃动,遥控器精准操控实测
千元级主流无人机市场现状与核心痛点
当前消费级无人机市场中,千元价位段已成为许多摄影爱好者和新手用户探索航拍视野的主要入门门槛。这一价位的产品通常面临着机身轻量化与稳定性之间的平衡挑战,传统机械云台在极端风力或低成本电机驱动下,容易出现细微的高频抖动,影响最终画面的纯净度。为了弥补硬件成本的限制,主流厂商逐渐将重心从纯机械稳定向“机械+算法”的双重补偿机制转移,试图通过图像处理技术提升成片率。
用户在选择此类设备时,最核心的诉求往往集中在画面的流畅度与操控的跟手性。由于机身尺寸受限,大尺寸传感器和高规格镜头难以普及,使得画面解析力成为次要考量,而“不糊”、“不抖”则成为第一道门槛。在此背景下,视觉算法介入防抖环节,成为了解决小体积机身稳定性问题的折中方案,它试图在有限的硬件条件下,通过软件层面的像素级补偿,还原出行进中的平稳视角。
算法裁切技术对画面抖动的抵消逻辑
算法裁切防抖的核心原理并非像机械云台那样通过物理反向运动抵消震动,而是依赖于高速传感器数据与图像处理芯片的协同工作。当无人机机身受到气流扰动产生微小位移时,传感器记录的加速计数据会实时传输至主控芯片,算法随即计算出画面的偏移矢量,通过动态裁剪原始图像边缘,保留中心区域的画面,从而在视觉上消除晃动感。这种技术能够在一定程度上模拟出机械云台的稳定效果,尤其适合对画质极致要求不高,但对画面平稳度有基本需求的场景。
然而,这种基于数字处理的稳定方式存在天然的物理局限。由于画面是通过裁剪实现的,最终输出的分辨率必然低于传感器原始输出,这在一定程度上牺牲了解析细节的能力。此外,算法在处理剧烈晃动或快速变焦时,可能会出现边缘涂抹或轻微的重影现象。因此,在实际使用中,算法裁切更多表现为一种“软稳定”,它能够有效过滤低频的呼吸感和高频的电机震动,但在面对强风等极端工况时,其表现往往不如同级别的大尺寸机械云台那样从容。
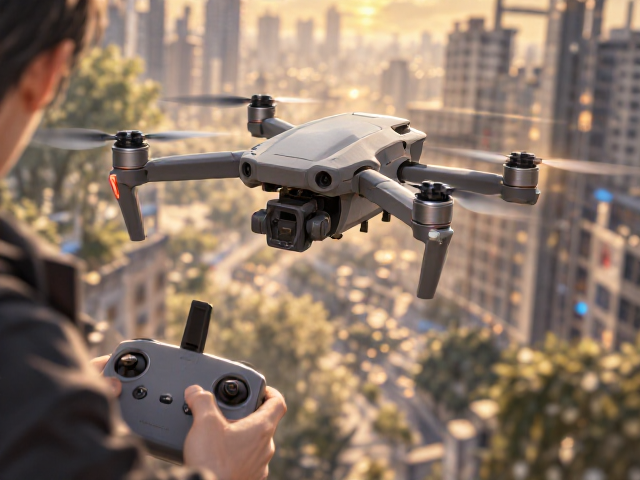
遥控器操控体验与信号链路分析
在操控层面,千元级无人机普遍采用2.4GHz或5.8GHz的双频图传技术,以平衡传输距离与抗干扰能力。遥控器通常配备可调节间距的天线,用户需根据实际飞行场景调整天线角度,以确保接收增益最大化。摇杆的阻尼感设计直接影响飞行的细腻程度,主流机型多采用弹簧回中式摇杆,通过调整弹簧张力来适应不同重量级别的机身响应,确保用户在悬停和微调姿态时能获得清晰的触觉反馈。
图传画面的延迟与卡顿是衡量操控精准度的另一项关键指标。尽管算法提升了画面稳定性,但如果图传链路不稳定,画面卡顿会导致用户无法准确判断飞行姿态,进而引发误操作。因此,优质的遥控器不仅需要具备稳定的信号发射能力,还需在软件层面优化图传协议,降低首连时间和断连重连的时间。在实际测试中,用户在开阔无遮挡环境下,能够保持图传画面的流畅传输,而在城市高楼间或树木遮挡区域,信号衰减会导致画面出现马赛克或黑屏,此时依赖遥控器的姿态环手动修正成为必要的操作技巧。
实际场景下的飞行表现与数据表现
在开阔场地进行定点悬停测试时,搭载算法防抖的无人机能够保持画面相对静止,但在强风环境下,画面边缘会出现明显的拉伸和形变,这是算法裁切过度补偿的典型特征。此时,用户若完全依赖自动悬停,画面可能会因算法反复计算而产生类似“果冻效应”的波动。通过手动微调摇杆,结合算法的自动补偿,可以获得比纯自动模式更平滑的运镜效果,尤其是在进行缓慢的前飞或侧飞动作时,算法能有效平滑电机转速变化带来的机身晃动。
长距离飞行测试中,信号链路的稳定性成为主导因素。在距离起飞点300米至500米的范围内,图传画面通常能保持清晰,但随着距离增加,环境干扰导致的数据丢包率上升,算法防抖的效果会因画面卡顿而大打折扣。此外,电池续航能力直接影响飞行时长,主流机型在无风环境下,实际可飞行时间通常在15至20分钟左右,扣除降落和返航预留电量,有效作业时间约为10至15分钟,这一数据与机身电池容量及电机功耗效率直接相关,用户需根据实际任务需求合理规划飞行路径。