轻量化机身,背包夹固定,大视场角便携设备怎么选?
轻量化机身的材料科学与结构设计逻辑
便携设备的机身重量直接决定了用户长时间手持或背负的舒适度,目前主流方案多采用航空级铝合金或高强度工程塑料。铝合金材质在保持结构强度的同时,通过CNC精密加工去除冗余部分,能有效将整机重量控制在500克至1.5千克之间,这一区间覆盖了绝大多数手持扫描与监测场景的需求。工程塑料则通过内部加强筋设计提升抗扭性,使得设备在极端环境下的耐用性优于纯金属结构,且表面通常经过喷砂或阳极氧化处理以增强防滑与耐腐蚀能力。
机身厚度的压缩依赖于内部元器件的高度集成化。现代便携设备普遍采用多层PCB堆叠技术以及定制化的小型化传感器模组,将传统台式设备中占据大量空间的电源管理模块、散热片进行微型化重构。这种内部空间的极致利用,使得设备能够在不牺牲核心性能的前提下,将体积缩小至传统设备的三分之一左右,从而满足狭小空间作业或户外快速移动的使用场景。
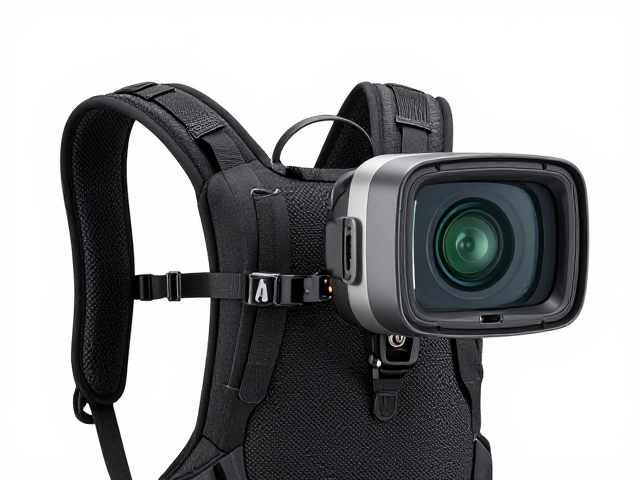
背包夹固定的机械结构与连接稳定性
背包夹的设计核心在于快速释放与稳固锁紧,常见的结构形式包括魔术贴绑带式、卡扣式以及螺旋锁紧式。魔术贴绑带适用于多种厚度的织物表面,通过宽幅尼龙带增加接触面积,分散受力点,防止设备在剧烈运动中滑落。卡扣式结构则多用于硬质背包或战术装备,利用高强度工程塑料或金属制成的快速释放扣,实现单手操作下的秒级安装与拆卸,确保设备在行进中保持相对静止。
连接件的材质选择直接影响长期使用的可靠性。金属连接件通常采用不锈钢或铝合金,具备较高的抗拉强度和耐磨性,适合高频次拆装的场景。相比之下,高强度聚合物连接件则更注重轻量化与绝缘性能。在实际应用中,背包夹与设备本体的连接处通常设有橡胶减震垫,这不仅能缓冲行走或奔跑时的震动,防止精密光学或电子元件因高频震动受损,还能减少设备与背包面料摩擦产生的噪音与磨损。
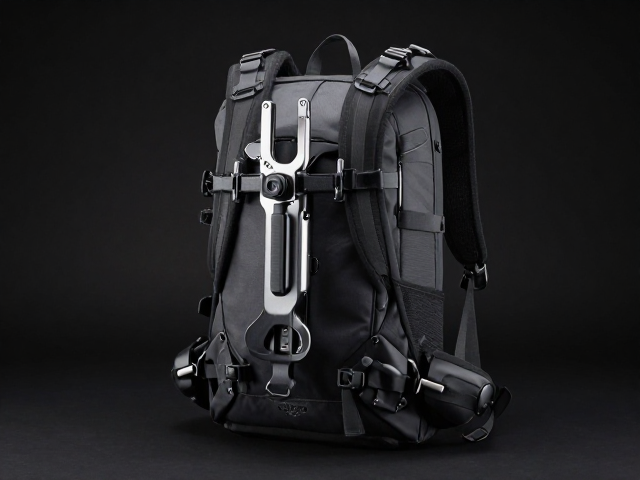
大视场角的光学系统设计与成像挑战
大视场角(FOV)的实现主要依赖于广角镜头模组的设计,常见的光学方案包括球面镜、非球面镜以及反射式光学系统。在激光扫描或深度感知领域,大视场角意味着单次测量或采集的数据覆盖范围更广,能够显著减少设备移动频率,提升作业效率。光学镜头的焦距通常较短,配合高像素密度的传感器,能够在近距离内捕捉广阔的区域信息,适用于室内空间建模、农业监测等需要快速覆盖大面积的场景。
然而,大视场角往往伴随着边缘畸变和分辨率下降的光学物理特性。为了校正这些偏差,现代便携设备普遍采用软件算法与硬件标定相结合的策略。通过预先采集标准网格或标定板的数据,建立严密的畸变校正模型,在图像或点云数据生成的过程中实时修正边缘像素的位置与色彩信息。此外,多帧融合技术也被广泛应用,通过设备微小移动获取的多视角数据进行拼接与优化,进一步提升大视场范围内图像或数据的整体一致性与清晰度。
便携设备的场景适配与效能平衡
选择此类设备时,需明确核心应用场景对重量、视角及固定方式的综合需求。对于需要长时间徒步穿越复杂地形的户外勘测,轻量化机身与可靠的背包夹固定是首要考量,此时大视场角的优势体现在快速构建大范围环境模型,减少因频繁调整设备姿态带来的时间损耗。而在需要精细操作或狭小空间作业的场景中,机身的紧凑尺寸和稳固的固定方式能提供更好的操作稳定性,确保数据采集的精准度。
能效管理也是便携设备不可忽视的一环。轻量化机身往往意味着电池容量受限,因此设备内部通常配备智能电源管理芯片,根据负载情况动态调整传感器工作频率与处理器算力。大视场角模式下,数据处理量显著增加,设备需在算力分配与续航能力之间找到平衡点。通过优化底层驱动与数据预处理算法,降低无效数据的传输与存储开销,从而在有限的电量支持下,维持较长时间的高负荷工作状态,确保任务完成的连续性。