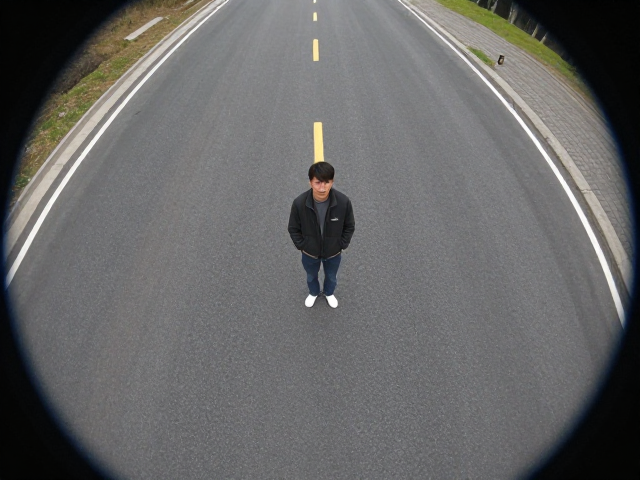
鱼眼镜头畸变矫正,拉直弯曲道路,人物居中拍摄避边缘
光学畸变的物理本质与校正算法原理
鱼眼镜头通过极端的广角设计,强行将180度甚至更广的视野压缩进有限的传感器尺寸,这种光学结构必然导致光线在投射到成像平面时产生严重的桶形畸变。在这种成像模式下,原本平直的道路、建筑边缘会呈现出显著的弧形弯曲,画面中心的物体相对正常,而靠近边缘的区域会被剧烈拉伸和扭曲。这种物理特性使得直接使用未经处理的鱼眼画面难以满足常规视觉识别或摄影构图的需求,特别是当需要提取道路几何特征或分析人物姿态时,边缘的形变会引入巨大的误差。
为了还原真实世界的几何结构,校正过程通常依赖于严密的数学模型进行逆向映射。主流的校正算法多基于针孔相机模型,通过建立畸点坐标与理想无畸变坐标之间的非线性映射关系,将弯曲的像素点重新计算到平面的直线位置。这一过程需要精确获取镜头的内参矩阵和畸变系数,这些参数通常通过标定板在多角度、多距离拍摄后,利用张正友标定法或OpenCV等开源库进行优化求解。只有当内参数据足够精准,拉直道路线条时才不会出现断裂或扭曲,确保校正后的图像在几何意义上保持真实。
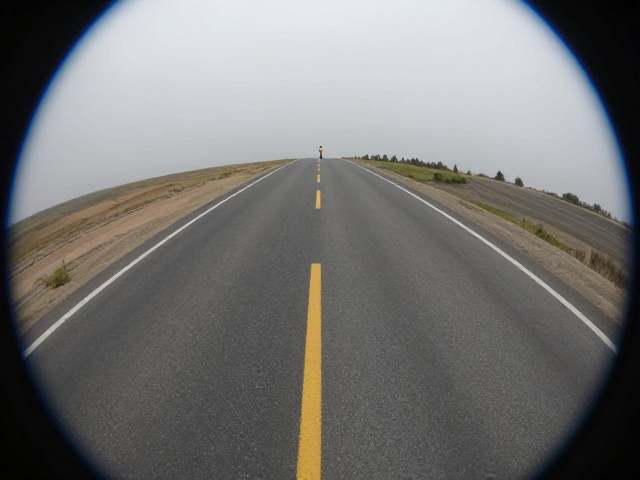
道路几何特征的线性重构技术
在自动驾驶、安防监控或街景测绘场景中,道路作为关键的线性特征,其直线性是环境理解的基础。鱼眼光圈下,车道线往往呈现为向中心凹陷的弧线,直接进行车道线检测会导致曲率估计错误,进而影响路径规划或目标定位的准确性。通过实施径向畸变校正,算法可以将这些弧线逐步“拉直”,使其在图像坐标系中恢复为符合透视规律的直线或平滑曲线。这一步骤对于提升车道偏离预警、自动泊车等功能的稳定性至关重要,因为它消除了因镜头物理特性带来的结构性干扰。
校正效果的好坏直接取决于去畸变算法对局部形变的补偿能力。在实际工程应用中,单纯的全局校正可能会导致图像中心区域出现不必要的拉伸,或者边缘区域出现黑边和空洞。因此,现代处理方法常采用局部自适应校正策略,即在保持道路主体线条平直的同时,对非道路区域的形变进行柔性处理。通过引入多项式拟合或样条插值技术,可以在拉直道路的同时,尽可能保留周围环境的拓扑结构,使得校正后的图像既满足线性特征的提取需求,又不会完全丧失场景的全局上下文信息。
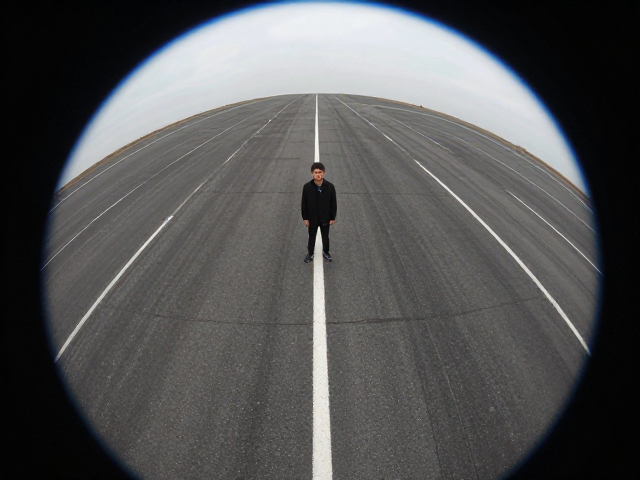
人物主体居中与边缘形变规避策略
在涉及人物识别、行为分析或人像摄影的应用中,边缘畸变会导致人物肢体比例失调,如头部过大、肢体拉长或变形,这严重影响了人脸识别准确率及视觉美感。将人物主体置于画面中心是规避边缘畸变最直接且有效的物理手段。由于鱼眼镜头的中心区域畸变率最低,接近于标准镜头的成像效果,因此确保人物位于视场中心可最大程度保留其原始形态特征。在实际拍摄中,这意味着需要调整相机焦距、拍摄距离或使用云台控制,使主体始终保持在镜头光轴附近的核心区域。
当主体无法严格居中时,软件层面的居中裁剪与重映射成为必要的补充手段。通过检测画面中的人物位置,算法可以动态计算最优的裁剪区域,将畸变较小的中心区域提取出来,并进行等比例缩放以填充输出画面。这种“数字变焦”结合畸变校正的方法,能够在保留人物完整形态的同时,彻底排除边缘扭曲的影响。对于动态场景,需要实时跟踪人物位置并动态调整校正中心点,确保人物在移动过程中始终处于低畸变区,从而在视频流中保持人物形态的连续性与真实性。