FOV视场角怎么选?算法修正边缘畸变与视角模式深度解析
视场角的基础定义与物理边界
视场角(Field of View, FOV)是光学系统中描述镜头捕捉场景范围的核心参数,通常以角度值(°)表示。在成像原理中,它由镜头焦距与图像传感器尺寸共同决定,直接决定了画面能容纳的横向与纵向空间宽度。对于监控、车载或工业视觉场景,过窄的视角会导致监测盲区,增加漏检风险;而过宽的视角虽能覆盖更大区域,却会压缩近场物体的细节表现,使得目标特征模糊。
实际应用中,水平视场角(H-FOV)、垂直视场角(V-FOV)和对角视场角(D-FOV)需结合安装高度与目标距离综合计算。例如,在需要识别人脸特征的场景中,若安装距离固定,需通过三角函数关系反推所需的最小像素分辨率与最佳视角范围,而非盲目追求大广角。这种几何关系的精确匹配,是确保前端采集数据满足后端算法处理需求的前提。
边缘畸变的物理成因与算法修正逻辑
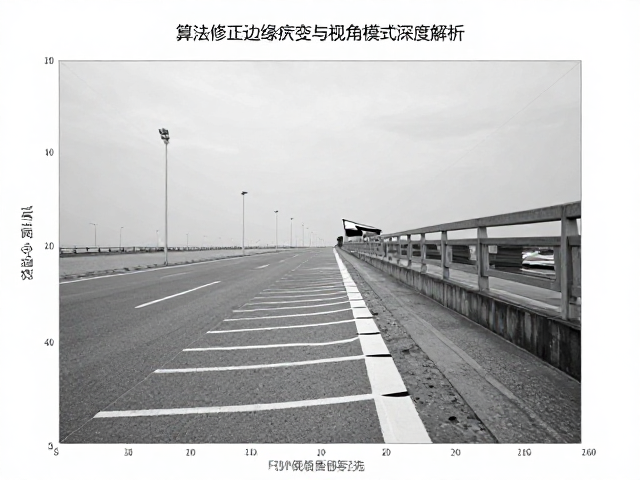
广角镜头普遍存在桶形畸变,表现为直线在画面边缘呈现弧形弯曲,这是光线通过透镜不同区域折射率差异导致的物理现象。随着视场角突破90°甚至120°,畸变率显著上升,导致边缘区域的物体比例失真,严重影响基于几何特征的目标检测与定位精度。传统光学矫正需依赖复杂的光学结构,往往以牺牲分辨率或增加成本为代价。
现代视觉系统更多依赖软件层面的算法修正,通过建立畸变模型(如Brown-Conr模型或等距投影模型),对原始图像进行像素级的重映射与插值计算。这一过程能有效拉平边缘线条,恢复几何真实性。然而,算法修正并非无代价,它会在一定程度上损失边缘像素信息,并可能因插值算法引入轻微的模糊或伪影。因此,在高实时性要求的应用中,需在畸变矫正强度与计算延迟之间寻找平衡点。
视角模式的选择策略与场景适配
不同应用场景对视角的需求存在显著差异,需根据任务目标进行匹配。在安防监控中,全景监控常采用120°-180°的超广角镜头以覆盖大厅或广场整体动态,但需配合智能分析算法处理边缘变形;而在车道线检测或精密装配场景中,60°-80°的中视角镜头能提供更好的距离纵深感和边缘清晰度,减少因透视变形导致的测量误差。
视角模式还涉及光学变焦与数字变焦的协同。光学变焦通过改变透镜组位置改变焦距,保持画质无损地缩小视场角,聚焦局部细节;数字变焦则通过裁剪和放大图像区域实现,虽便捷但会降低分辨率。在实际选型中,优先确保光学参数满足核心识别距离要求,数字变焦仅作为辅助查看手段。此外,多镜头拼接技术正逐渐替代单一超大视角方案,通过多个中视角镜头覆盖不同区域,既保留了局部高清晰度,又实现了大范围无死角监控。
传感器尺寸与焦距的耦合关系
视场角的计算离不开传感器尺寸与镜头焦距这两个关键变量,其关系遵循公式:FOV = 2 * arctan(D / (2f)),其中D为传感器敏感区域尺寸,f为镜头焦距。这意味着,在焦距不变的情况下,增大传感器尺寸(如从1/3英寸提升至1/2英寸)可直接扩大视场角。这一物理特性使得在相同光学结构下,不同尺寸传感器的镜头模组展现出截然不同的覆盖范围。
然而,单纯增大传感器尺寸并非万能解。更大的传感器通常伴随更高的成本和功耗,且在低照度环境下可能面临噪声控制挑战。若需在有限尺寸传感器上获得更广视角,必须缩短焦距,但这会导致进光量减少,影响弱光下的成像质量。因此,选型时需权衡传感器尺寸、焦距、光圈大小及目标光照条件,确保在既定视场角下,图像的信噪比和动态范围仍能满足识别算法的要求。