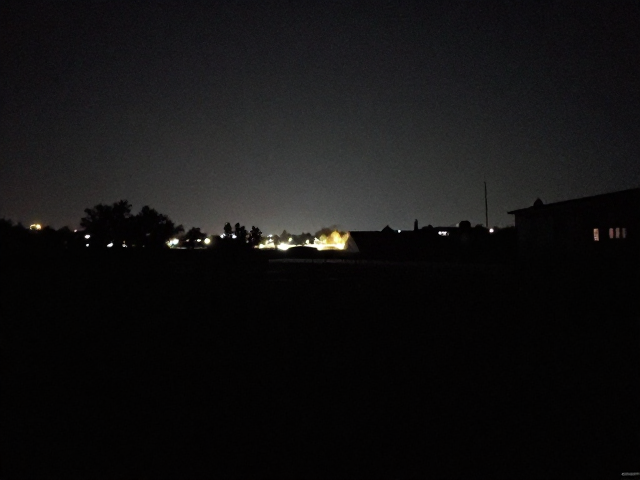
红外夜视延时夜景多帧合成降噪,打造极致暗光画质
红外夜视成像的物理基础与噪声来源解析
红外夜视技术的核心在于捕捉物体辐射或反射的红外波段光线,并在低照度环境下还原可视图像。然而,红外传感器在极端暗光条件下工作时,受限于光子数量稀少,图像中不可避免地会混入大量随机噪声。这些噪声主要表现为高斯噪声、椒盐噪声以及由传感器热效应引起的固定模式噪声,严重削弱了画面的清晰度和细节表现。传统的单帧降噪算法往往难以在去除噪声的同时保留边缘信息,容易导致画面涂抹感过重,使得夜景中的纹理特征模糊不清。
多帧合成技术通过时间域上的信息融合,为解决上述难题提供了有效路径。通过连续采集多帧存在微小位移的图像序列,算法可以利用帧间相关性识别并过滤随机噪声。在红外波段下,由于缺乏可见光下的色彩信息,色彩空间转换带来的误差较小,这使得基于像素强度的加权平均或更复杂的统计模型能够更精准地提取有效信号。这种技术路线不仅提升了信噪比,还为后续的高动态范围处理奠定了数据基础,确保暗部细节不被噪声淹没。
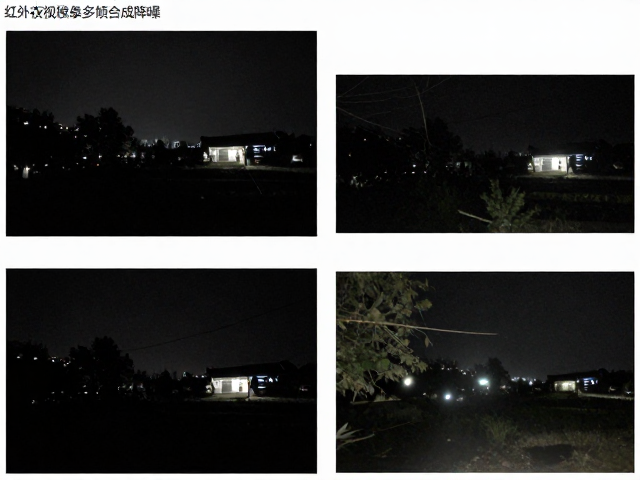
延时采集策略与运动补偿机制
延时夜景拍摄并非简单的连续抓拍,而是需要精确控制帧间隔与曝光时间,以平衡动态范围与帧率。在低照度场景中,延长单帧曝光时间可以增加光子捕获量,但过长的间隔可能导致场景内移动物体产生重影或拖影。因此,系统通常采用短间隔连续采集策略,结合全局快门或卷帘快门的时序管理,确保每一帧图像在时间轴上的独立性与一致性。通过优化采集参数,可以在不引入显著运动模糊的前提下,最大化单帧的信号强度。
运动补偿是多帧合成中的关键环节,旨在解决相邻帧之间因手持抖动或场景内物体移动产生的错位问题。基于光流法或块匹配算法,系统能够估算帧间位移向量,将多帧图像对齐到同一参考坐标系中。在红外夜视应用中,由于边缘特征相对较弱,传统的基于梯度的方法可能失效,因此常采用基于特征点或深度学习模型的配准技术来提高对齐精度。精确的运动补偿确保了合成过程中像素级的对应关系,避免了因错位导致的重影或模糊,为高质量降噪提供了几何一致性保障。
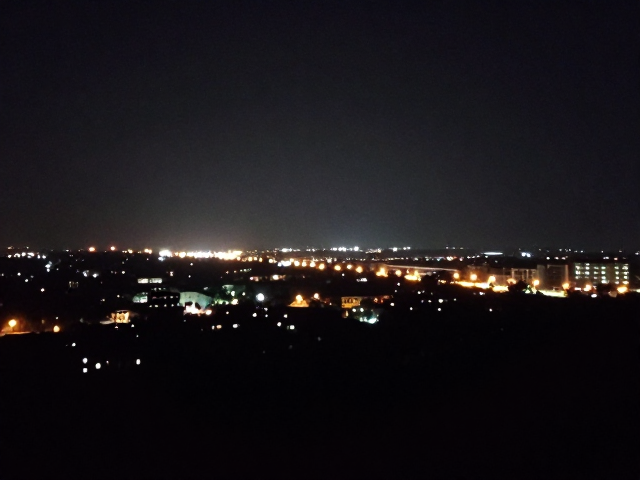
多帧加权融合与自适应降噪算法
多帧融合并非简单的像素平均,而是需要根据每帧的质量指标动态分配权重。高信噪比的帧在合成中占据更高比重,而受瞬时干扰(如镜头眩光、局部过曝)影响的帧则被降低权重甚至剔除。这种自适应加权策略能够显著抑制异常值的影响,提升最终图像的稳定性。在红外波段下,由于不同区域的辐射特性差异较大,局部自适应权重计算能够更好地应对场景中明暗交替的复杂分布,避免全局处理导致的细节丢失。
降噪算法的设计需兼顾去噪效果与细节保留,常用的方法包括基于非局部均值(NLM)、双边滤波以及深度卷积神经网络(CNN)的技术。非局部均值利用图像中相似块的冗余信息进行加权平均,能有效保留边缘结构;而深度学习方法则通过大量数据训练,学习从噪声图像中恢复干净图像的非线性映射关系。在实际应用中,结合传统滤波的去噪优势与深度学习的强表征能力,可以实现更精细的噪声抑制。特别是在处理红外图像特有的热噪声时,针对性优化的模型能更准确地分离信号与噪声,提升画质的纯净度。
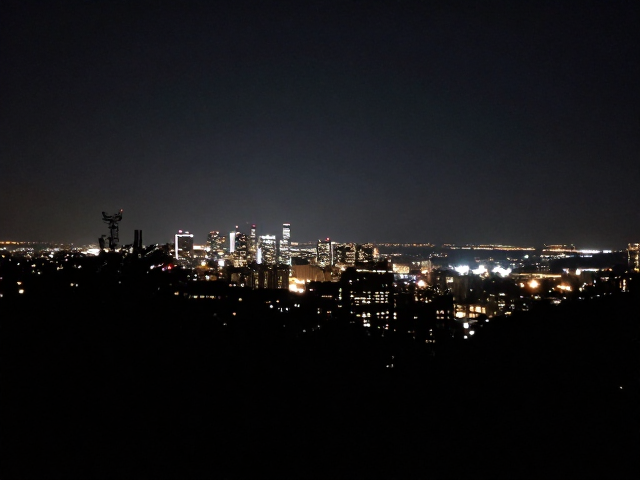
极致暗光画质的视觉呈现与技术验证
经过多帧合成与降噪处理后的红外夜视图像,在暗部细节表现上具有显著优势。原本被噪声掩盖的微弱纹理、植被轮廓以及远处物体的边缘得以清晰显现,图像的动态范围得到有效扩展。通过对比处理前后的直方图分布,可以看到噪声基线的降低和有效信号强度的提升,这在视觉上转化为更高的信噪比和更丰富的层次感。这种画质提升不仅适用于静态场景,在低动态变化的监控或观测场景中,也能保持画面的稳定与清晰。
技术验证通常基于标准的测试场景与客观评价指标进行。通过在不同照度级别(如0.001 Lux至1 Lux)下采集图像序列,计算峰值信噪比(PSNR)、结构相似性(SSIM)以及感知质量指标(LPIPS),量化评估降噪算法的性能。真实案例显示,在完全无可见光的夜间环境中,借助红外补光与多帧合成技术,系统可还原出行车路径、障碍物轮廓等关键视觉信息,验证了该技术在极端暗光条件下的实用价值与可靠性。