防抖传感器,全景拼接优化,骑行摔倒画面依旧不歪斜
防抖传感器在动态拍摄中的核心作用
骑行过程中,路面颠簸、车身震动以及转向时的惯性变化,都会对影像稳定性造成直接干扰。传统的机械防抖或电子防抖往往难以应对高频且复杂的运动轨迹,导致画面出现明显的果冻效应或模糊拖影。高精度防抖传感器通过实时捕捉设备在三维空间中的加速度与角速度数据,能够以毫秒级的响应速度调整镜头模组或图像传感器的位置,从而抵消大部分外部震动。这种底层硬件级的稳定机制,确保了即使在崎岖山路或城市颠簸路段,基础画面的平整度依然保持在较高水平。
传感器数据的精准采集是算法处理的基础。现代防抖系统通常采用多轴协同工作模式,不仅处理前后左右的平移,还能修正俯仰和偏航方向的抖动。当骑行者遭遇突发路况如坑洼或减速带时,传感器能迅速识别震动频率,并通过反向补偿机制维持取景框的相对静止。这种物理层面的稳定效果,为后续的视频处理提供了高质量的原始素材,避免了因画面剧烈晃动导致的细节丢失和色彩断层,为全景拼接提供了连续且一致的视觉线索。
全景拼接优化技术提升画面完整性
全景影像由多个广角镜头或鱼眼镜头共同捕获,拼接过程的核心难点在于消除不同镜头视角下的畸变并实现无缝融合。在骑行场景中,由于相机通常固定在头盔或车把上,运动过程中的非刚性形变使得传统拼接算法容易出现重影、错位或黑边。优化后的拼接算法引入了特征点匹配与光度校正机制,通过识别不同镜头画面中的公共特征区域,计算精确的映射关系,从而在拼接处实现平滑过渡。这种技术不仅提升了画面的连贯性,还有效降低了因运动模糊导致的拼接断裂风险。
实时计算能力的提升使得全景拼接能够在高帧率下保持流畅。借助专用图像处理单元,系统能够在每一帧中快速完成畸变校正、边缘羽化和亮度均衡处理。特别是在高速骑行时,画面中物体的相对运动速度极快,算法通过预测运动轨迹,动态调整拼接区域,确保前后帧之间的逻辑一致性。这种优化措施使得360度全景视频在回放时,无论是向前看还是向后看,场景边缘都不会出现明显的断裂或扭曲,营造出沉浸式的视觉体验。
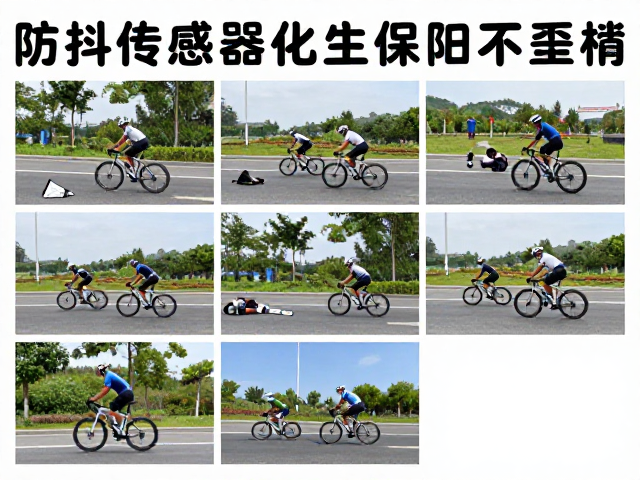
骑行摔倒场景下的画面稳定性保持
摔倒瞬间产生的剧烈冲击和不可预测的旋转,是影像采集中最具挑战性的场景。常规拍摄模式下,摔倒往往导致画面瞬间模糊、黑屏或完全失去构图意义。然而,结合高精度防抖与智能姿态估计技术,设备能够在摔倒发生的极短时间内,快速识别异常运动状态,并自动锁定当前最稳定的画面帧作为基准。系统通过分析摔倒过程中的加速度突变,动态调整防抖参数,抑制因撞击导致的镜头剧烈晃动,从而保留摔倒前后的关键视觉信息。
即使在设备发生位移或角度大幅偏转的情况下,优化后的算法仍能通过参考系重建技术,维持画面的几何结构稳定。这意味着,即便相机在摔倒后处于倾斜或倒置状态,处理后的画面依然能呈现出水平、正向的视觉效果,不会出现“歪斜”或颠倒的现象。这种能力对于记录骑行事故、分析运动轨迹以及留存珍贵瞬间具有重要价值,确保了影像内容在极端情况下的可用性和完整性,让用户能够清晰回顾摔倒前后的真实环境细节。