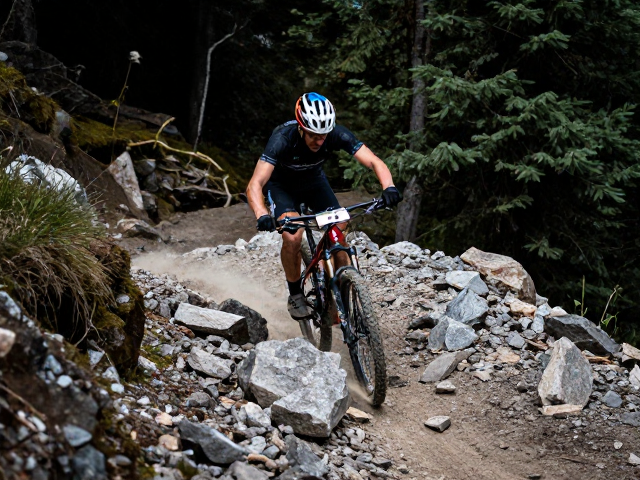
山地越野骑行实录,碎石穿越与林间弱光下的惊险瞬间
碎石路面的动态博弈与车辆控制
清晨五点的海拔一千二百米处,空气稀薄且带着明显的凉意,头灯的光束在布满风化岩的坡面上切割出两道冷白的光锥。车身重心必须严格控制在前后轴之间,任何一次多余的重心偏移都会导致轮胎在松散碎石上失去抓地力。前叉的低速压缩阻尼在这里扮演着关键角色,它需要快速响应路面传来的高频细碎震动,同时保持足够的支撑性以防止车体过度下沉。
骑行者的视线不能停留在车轮接触点,而应投射至前方三到五米处的碎石堆积形态,通过预判石块的大小和松动程度来提前调整踏板力度。右脚轻微施加向下的压力以锁死脚踏平台,左脚保持松弛以应对突发颠簸,这种细微的肌肉记忆是应对碎石路段的核心。轮胎的气压通常维持在2.0 bar左右,配合宽胎胎纹形成的自清洁效应,能有效减少泥沙附着,确保在干燥且松动的岩面上提供最大的摩擦力。
林间弱光环境的视觉适应与路线选择
随着坡度增加,茂密的针叶林冠层彻底遮蔽了天光,环境照度迅速降至5 lux以下,此时头灯不仅是照明工具,更是判断路况的唯一依据。强光模式下,光束边缘的泛光能提供更宽广的周边视野,帮助识别树根和暗色的湿滑苔藓,而近光模式则聚焦于前方关键路径,避免强光反射造成暂时性眩目。人眼的暗视觉适应需要约20到30分钟,在长时间骑行中,定期眨眼和短暂闭眼能缓解视觉疲劳,保持对动态障碍物的捕捉能力。
在树根交错的复杂地形中,路线选择遵循“外角切入,内角出弯”的原则,利用弯道外侧相对平整的区域作为缓冲区。车轮经过树根时,需迅速做出抬轮或顺势碾过的动作,顺势碾过时需保持车身垂直,利用悬挂系统的行程吸收冲击,避免因车身倾斜导致脚踏或挡泥板撞击障碍物。这种在极限低照度环境下的空间感知能力,完全依赖于骑行者对车辆动态和地形特征的瞬间计算。
机械极限与人体生理的临界状态
连续的高强度攀爬使心率迅速攀升至160 bpm以上,乳酸在腿部肌肉中快速堆积,此时呼吸节奏必须与踏频严格同步。每一次踩踏都需要调动核心肌群稳定躯干,防止力量在传递过程中因身体晃动而流失。汗水在头盔内积聚,视线偶尔因汗水流入而模糊,需定期用佩戴在袖口的毛巾擦拭,这一动作必须在直线路段或缓坡完成,以确保护具贴合度和视野清晰度。
车辆的机械状态同样处于临界点,链条在高负载下发出轻微的金属摩擦声,后拨链器的导轮在碎石飞溅中承受着巨大的侧向压力。刹车油温逐渐升高,连续下坡后的点刹测试显示,制动手感略有绵软,这意味着需要更长的制动距离和更柔和的进给力度。骑行者必须在体能下降与机械性能衰减的双重压力下,精准计算每一次过弯的速度阈值,任何一次计算失误都可能直接导致失控摔车。