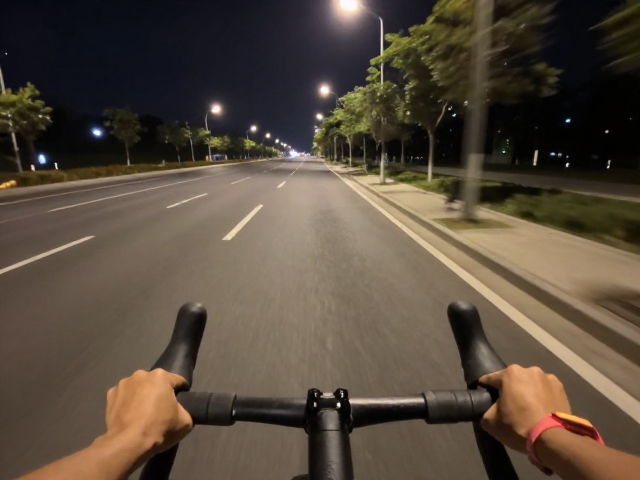
夜骑第一视角,抑制画面拖影与动态模糊,骑行夜拍防抖实测
夜骑场景下的动态模糊成因与视觉痛点
夜间骑行时,光源的稀疏与运动速度的叠加,使得传统拍摄模式极易产生拖影。当快门速度低于安全快门阈值,传感器记录的是物体在曝光时间内的连续位移,而非单一瞬间的影像。这种物理特性导致快速移动的自行车轮廓边缘出现重影,背景中的路灯或车灯拉出色散线条,破坏了画面的清晰度与主体辨识度。
对于第一视角的骑行记录而言,画面稳定性直接决定了观看体验。手持设备或简易支架在颠簸路面下的微小震动会被放大,导致整体画面出现高频抖动。这种抖动不仅削弱了画面的冲击力,更会在后期裁切与放大时暴露出行机位的不跟手问题,使得原本流畅的骑行轨迹变得破碎且难以聚焦,无法有效还原骑行时的速度感与沉浸感。
光学防抖与电子防抖的协同机制
抑制动态模糊的核心在于提升快门速度与稳定画面基准。光学防抖通过镜头组内的浮动镜片抵消机身震动,其优势在于不损失进光量,能在低光环境下维持较高的快门速度,从而从物理层面减少因曝光时间过长导致的运动模糊。然而,光学防抖主要处理高频小幅震动,对于大幅度平移或剧烈颠簸的效果会呈现边际递减。
电子防抖则通过算法对画面进行裁剪与帧间插值,利用陀螺仪数据重新构图以抵消位移。虽然电子防抖能显著增强画面的平滑度,但过度裁剪会导致分辨率下降,且在极暗环境下可能因算法算力不足或噪点干扰出现画面撕裂或果冻效应。因此,多数现代拍摄设备采用混合防抖策略,利用光学组件处理基础震动,再通过算法修正剩余位移,以平衡清晰度与稳定性。
第一视角设备的参数设置策略
在夜间骑行拍摄中,快门速度是决定动态模糊的关键变量。建议将快门速度设定在1/100秒至1/200秒之间,这一区间能在大多数城市道路骑行速度下,将车轮与车身运动模糊控制在视觉可接受的范围内,同时保留足够的进光量以维持画面亮度。过快的快门虽然能冻结动作,但可能导致画面过暗或运动轨迹缺失,削弱速度感;过慢则必然导致严重的拖影。
增益(ISO)的控制需配合快门速度进行动态调整。在光线充足的路段,优先降低ISO以获得纯净画质;进入隧道或树荫遮挡区域时,需快速提升ISO,但需留意噪点增加对画面细节的侵蚀。部分设备支持自动ISO上限限制,设定为ISO 1600或3200可在多数消费级传感器上保持可用的画质,避免画面出现难以修复的色彩断层或颗粒感,确保夜间画面的可用性。
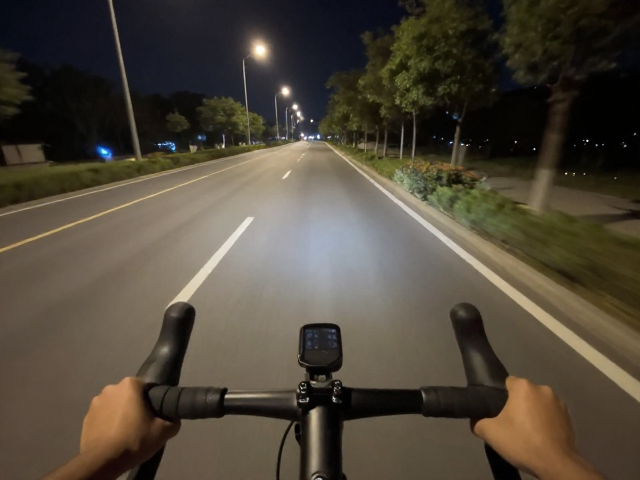
实际骑行中的画面表现验证
在城市主干道进行夜间骑行测试,保持平均时速25公里左右,使用配备混合防抖功能的运动相机记录。画面中的车辆轮廓清晰,车轮辐条无严重重影,背景灯光虽因光源特性呈现星芒状,但未出现大面积拉丝或涂抹感。路面纹理与路边静止物体边缘锐利,表明快门速度与防抖系统有效抵消了车身震动与运动位移。
在经过减速带或坑洼路段时,画面虽有轻微跳动,但未出现结构性扭曲或帧丢失。电子防抖的裁剪边缘在剧烈晃动中保持稳定,未出现明显的黑边或画面错位。对比未开启防抖的片段,开启防抖后的画面在连续观看时显著降低了视觉疲劳感,主体车辆始终处于画面中心稳定区域,证明了混合防抖方案在复杂夜间路况下的有效性。