4K全景视频夜景噪点控制,360°VR设备观看指南
夜景拍摄中的噪点成因与传感器特性
夜间低光环境下的图像噪点主要源于光子数量不足导致的信噪比下降,当光线进入相机传感器时,信号强度减弱,放大器为了提升亮度不得不增加增益,这一过程同时将背景噪声放大,形成肉眼可见的颗粒感。不同尺寸的传感器在集光能力上存在物理差异,全画幅传感器因像素面积较大,通常能比APS-C或M4/3画幅传感器在同等ISO设置下获得更纯净的暗部细节,这是光学物理规律决定的硬件基础,而非后期软件算法可以完全弥补的先天条件。
360°全景相机由于采用双镜头或多镜头拼接技术,每个镜头覆盖的视角有限,导致单个镜头进光量相对分散,且镜头边缘的光学衰减会进一步降低画质表现。在VR观看场景中,用户会近距离凝视屏幕,任何细微的噪点都会被视觉放大,产生强烈的视觉干扰。因此,理解传感器在低照度下的响应机制,是确保全景视频在虚拟现实环境中保持画面纯净度的首要技术环节,这直接决定了最终成片的可用性与观看体验。
曝光策略与ISO设置的平衡法则
在夜景全景拍摄中,严格遵循“曝光三角”的平衡原则是控制噪点的核心手段。优先锁定较低的ISO值,例如ISO 100至ISO 400之间,通过延长快门速度或开大光圈来获得正确曝光。对于360°相机,由于光圈通常固定,调节快门速度成为主要变量,但需注意全景视频对帧率的要求,过慢的快门可能导致动态模糊,因此在保证不拖影的前提下尽可能压低ISO,能显著减少高频噪点。
白平衡设置同样会影响噪点的视觉感知,暖色调在低光环境下容易掩盖部分亮度噪点,而冷色调则可能凸显出色偏和杂色噪点。建议手动设定白平衡,避免自动白平衡在复杂光源下频繁跳变导致的色彩断层,这种断层在VR全景的球面投影下尤为明显。通过锁定曝光参数,确保每一帧画面的曝光一致性,可以避免后期拼接时因亮度差异产生的接缝瑕疵,从而提升整体画面的平滑度。
设备参数优化与拍摄模式选择
部分主流360°全景相机支持RAW格式拍摄,尽管这会大幅增加后期处理的工作负担,但RAW文件保留了传感器捕捉到的全部原始数据,为降噪提供了极大的调整空间。在拍摄前,务必检查相机的最高可用ISO限制,许多消费级全景相机在ISO 1600以上会出现严重的涂抹感和细节丢失。若设备支持手动模式,应完全替代自动模式,确保摄影师能够精确控制每一档参数,避免相机算法在低光下误判而过度提升ISO。
拍摄时的稳定性至关重要,三脚架的使用是夜景全景拍摄的标配。手持拍摄产生的微小抖动会导致多帧合成失败或产生重影,进而迫使后期软件进行额外的锐化处理,这会加剧噪点的显现。此外,使用定时快门或蓝牙遥控器触发拍摄,可以避免按下快门瞬间造成的机身震动,这种物理层面的稳定是获得纯净画质的物理基础,也是VR内容制作中不可忽视的基础规范。
后期降噪处理与VR适配技巧
后期处理阶段,专用的降噪软件如Denoise AI或Lightroom的降噪模块能有效分离亮度噪点与色彩噪点。处理时需遵循“先降噪、后锐化”的原则,过度锐化会将原本隐藏的噪点重新激发出来。对于360°全景视频,建议先对单帧静态图像进行降噪测试,确认细节保留情况后再应用于视频序列,这样可以批量处理并保持一致的降噪强度,避免不同帧之间的画质波动。
在导出VR视频时,码率和分辨率的选择会影响噪点的呈现。高码率可以减少压缩伪影,但过高的分辨率若超出设备解码能力,可能导致播放时的卡顿和画质下降。通常建议将输出分辨率设置为相机原生分辨率或略低一档,同时保持比特率在20-50 Mbps之间,以平衡画质与播放流畅度。此外,检查VR头显的刷新率设置,确保内容以稳定的帧率呈现,避免因帧率不稳导致的视觉疲劳,从而间接提升对画面纯净度的感知。
环境光线管理与辅助拍摄手段
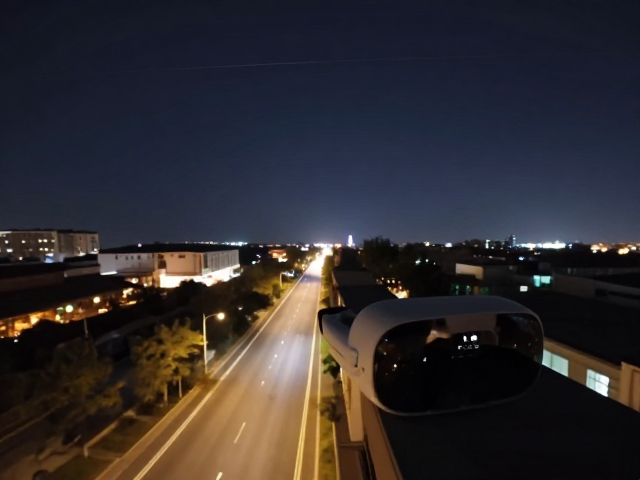
环境光线的利用是降低噪点的有效途径。在拍摄前观察现场光源分布,寻找人造光源如路灯、霓虹灯或建筑照明作为主要补光点,避免在完全黑暗的环境中拍摄。使用反光板或小型LED补光灯对前景人物或物体进行微弱补光,可以提升主体亮度,降低相机对背景暗部的增益需求,从而间接减少整体画面的噪点水平。
天气状况对夜景拍摄有着显著影响,晴朗无云的夜晚大气透明度高,光污染相对集中,有利于获得清晰的星空或城市轮廓。而在雾霾或雨天,空气中的微粒会散射光线,导致画面发灰,此时相机为了提亮画面会进一步提升ISO,导致噪点激增。因此,选择适宜的天气和时间段进行拍摄,是前期准备中不可或缺的一环,这能从源头上减少因环境恶劣导致的画质损失,确保VR内容的视觉质量。