前后双镜头360°全景记录,运动轨迹平滑,打造极致徒步旅行体验
全景视野与动态平衡的技术融合 在户外徒步的场景中,画面的稳定性与视野的广度直接决定了影像记录的质感。双镜头架构通过广角与超广角的组合,能够覆盖近乎180度的视野范围,进而通过算法拼接形成完整的360度全景画面。这种设计消除了传统单镜头在拍摄动态景物时边缘拉伸和畸变的问题,使得山峦、森林等宏大场景在
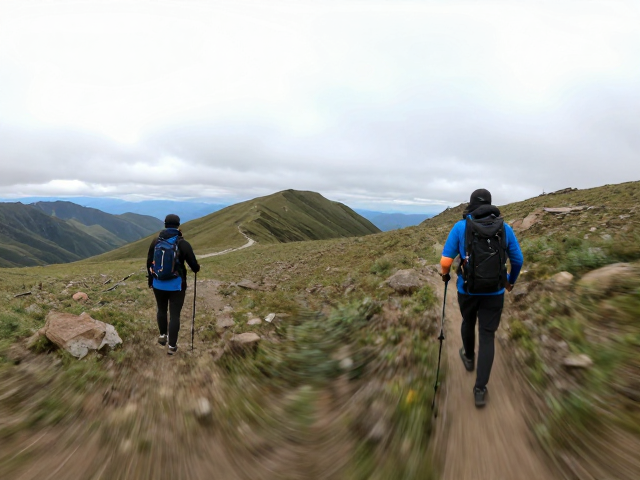
全景视野与动态平衡的技术融合 在户外徒步的场景中,画面的稳定性与视野的广度直接决定了影像记录的质感。双镜头架构通过广角与超广角的组合,能够覆盖近乎180度的视野范围,进而通过算法拼接形成完整的360度全景画面。这种设计消除了传统单镜头在拍摄动态景物时边缘拉伸和畸变的问题,使得山峦、森林等宏大场景在
小行星全景影像的视觉重构逻辑 小行星表面的粗糙地貌与极端光照条件,使得传统摄影难以捕捉其全貌特征。通过多视角拼接与球面映射技术,可以将离散的地表数据转化为连续的三维全景模型。这种视觉重构不仅保留了陨石坑、岩层等地质细节的拓扑结构,还通过色彩校正消除因日照角度差异造成的明暗断层。 全景特效的核心在于
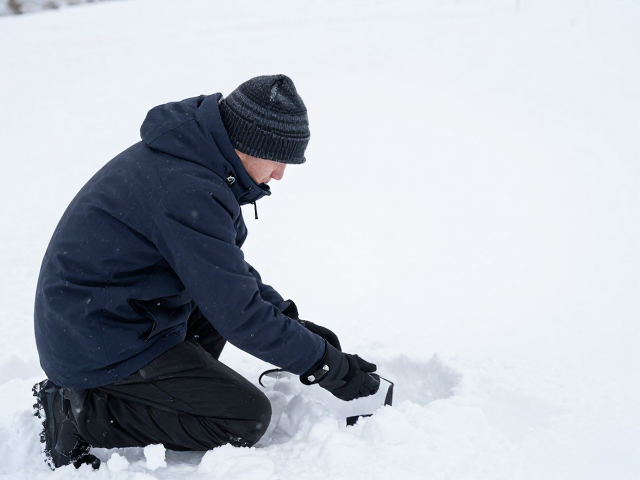
低温环境下的装备预热与电池管理 在严寒环境中进行全景摄影,锂电池的化学反应活性会显著降低,导致电量迅速流失甚至完全停机。索尼、佳能等主流品牌的全画幅微单在-10°C环境下,未加防护的电池续航可能不足正常温度的三分之一。拍摄前务必将备用电池贴身存放,利用体温维持活性,并准备带有保温套的电池仓。部分机
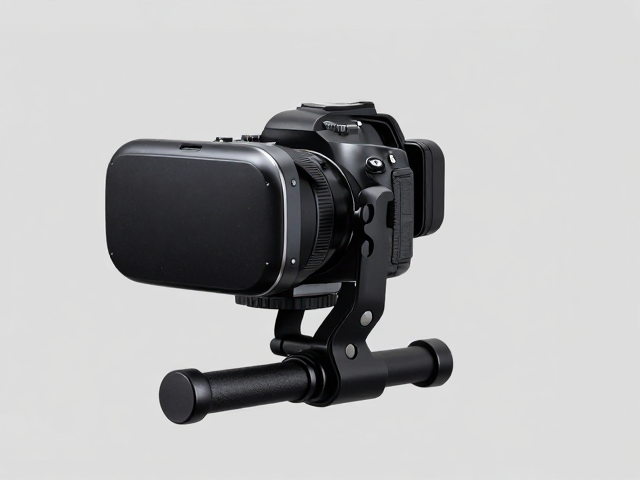
拍摄结束如何裁剪去掉镜头机身 在后期处理VR全景素材时,去除相机机身或三脚架云台是提升沉浸感的关键步骤。大多数主流VR后期软件如Kolor Autopano Video Pro、Insta360 Studio或Adobe After Effects都内置了解算蒙版功能。操作的核心在于识别出血缘线(
主流价位智能单车的核心价值密度 在2000至4000元这个价格区间,智能单车已经不再是简单的交通工具,而是作为个人健康数据的管理终端进入市场。这一档位的产品通常采用了航空级铝合金车架与高张力钢圈,兼顾了城市的通勤场景与轻度的运动需求。相较于万元级的专业竞技车型,该价位段更侧重于数据链路的完整度与交
小行星全景特效的视觉重构逻辑 在短视频与影像创作的领域,小行星特效早已超越了简单的滤镜叠加,成为构建沉浸式视觉叙事的核心元素。这种特效通过算法对空间几何进行非线性映射,将平面视频内容包裹在球体表面,模拟出行星自转、公转以及视角穿梭的宏观物理特征。创作者不再受限于传统镜头的光学焦段,而是利用全景投影
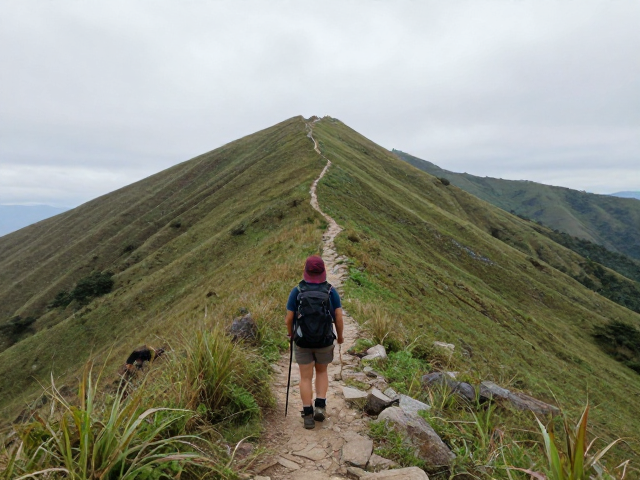
徒步摄影后期:从RAW文件到移动延时序列的预处理 徒步旅行结束后,面对数百张RAW格式的高分辨率原片,第一步并非直接进入剪辑软件,而是进行严密的素材筛选与格式转换。摄影师需要根据拍摄时的光线变化、主体动态以及构图完整性,对照片进行初步去重和精选。对于制作移动延时(Motion Timelapse)
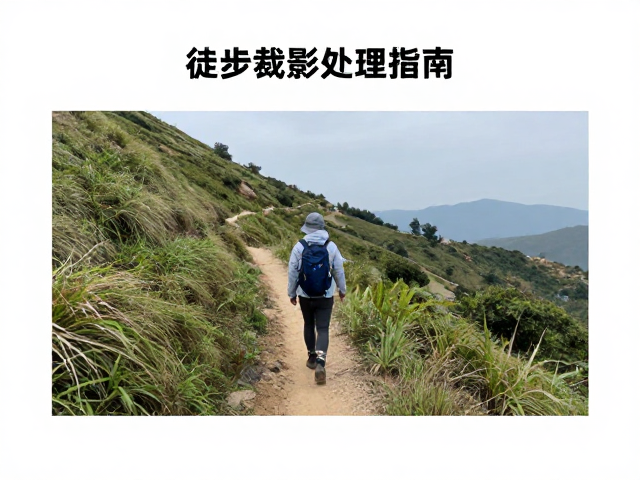
徒步延时摄影去机身裁剪的核心原理与前期设置 徒步过程中使用延时摄影记录行旅,画面边缘残留的镜头机身或三脚架云台是常见的视觉干扰。这一现象主要源于相机在拍摄序列中位置固定,而背景景物持续变化,导致前景静止物体在后期合成时表现为明显的噪点或实体遮挡。为了在后期处理中彻底消除这些干扰,前期的拍摄设置至关
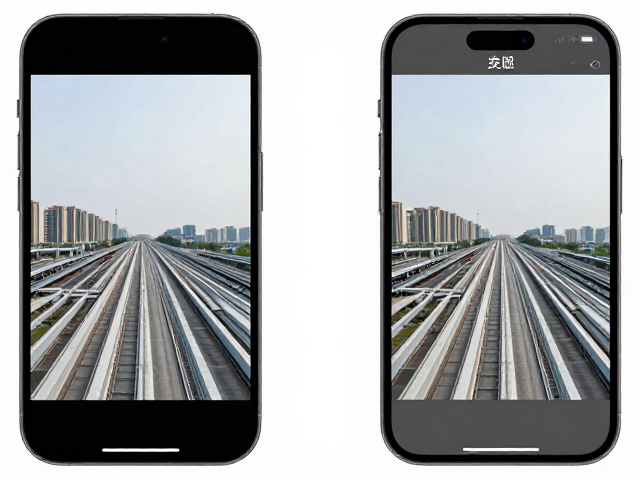
前沿光学架构与全景视野的融合 现代影像设备在捕捉广阔场景时,正逐渐摒弃单一镜头的局限,转而采用前后双镜头协同工作的架构。这种设计通过前向镜头覆盖常规拍摄视角,后向镜头则负责构建超广角或鱼眼视野,两者在底层算法中完成图像拼接与畸变校正。用户在实际操作中,能够获得无黑边、无割裂感的360°全景画面,彻
突破空间局限,小行星全景摄影的新范式 传统全景摄影往往受限于拍摄场景的开阔程度,狭窄或杂乱的环境极易导致拼接失败或视角缺失。小行星全景特效模式通过算法重构空间感知,将原本需要复杂布景和多次拍摄才能完成的画面,转化为单次采集的高清数据流。这种技术路径不仅降低了专业设备依赖,更让普通用户也能在有限空间
低光环境下的画质重构与细节保留 在夜间或光线不足的场景中,传统拍摄设备往往面临噪点激增和色彩失真的问题,这直接影响了最终成片的专业度。通过先进的低光画质优化技术,传感器能够更精准地捕捉微弱光线下的明暗层次,利用多帧合成或底层算法增强,有效抑制高感光度带来的颗粒感。这种处理并非简单的亮度提升,而是对
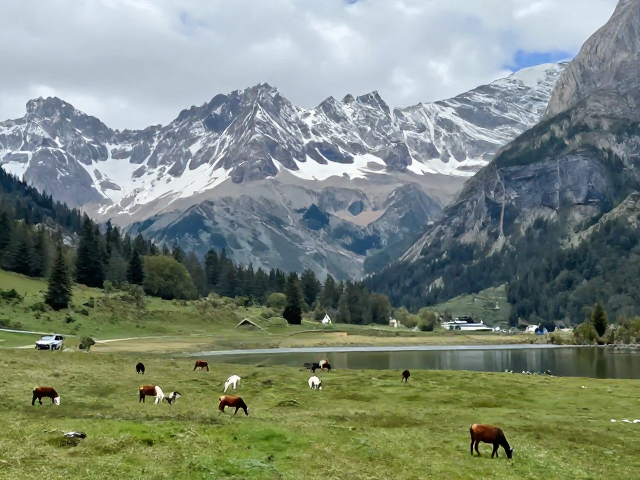
旅行创作干货,自由取景拍摄与后期剪辑技巧,打造高流量短视频 旅行短视频的核心在于通过镜头语言重构视觉逻辑,让静态的风景产生动态的情绪张力。许多创作者容易陷入“打卡式”记录的误区,仅仅将摄像头作为眼睛的替代品,却忽略了构图、光影与节奏对观众心理的引导作用。真正的自由取景并非漫无目的的乱拍,而是基于对