夜间运动拍摄模糊?必备暗光防抖功能,记录清晰行迹
夜景快门速度与动态模糊的博弈 夜间运动场景的光线条件通常较为复杂,光源分布不均且整体照度低,这导致相机为了获得正确曝光,往往需要延长快门时间。当拍摄对象处于快速移动状态时,较长的曝光时间会直接导致画面中出现拖影或重影,即物理意义上的运动模糊。这种模糊并非对焦失误,而是光线与时间共同作用的结果,它模
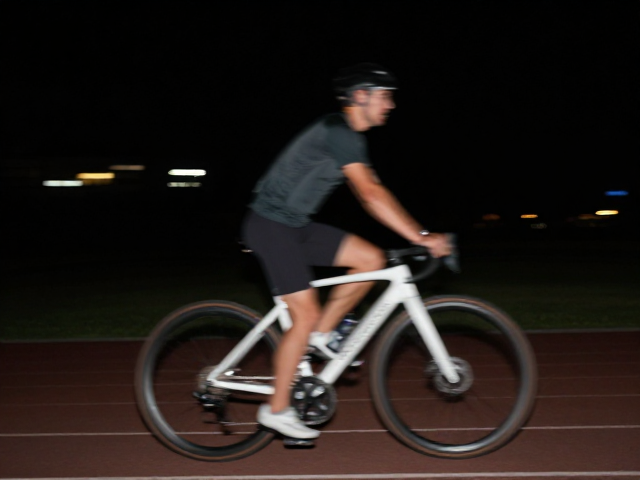
夜景快门速度与动态模糊的博弈 夜间运动场景的光线条件通常较为复杂,光源分布不均且整体照度低,这导致相机为了获得正确曝光,往往需要延长快门时间。当拍摄对象处于快速移动状态时,较长的曝光时间会直接导致画面中出现拖影或重影,即物理意义上的运动模糊。这种模糊并非对焦失误,而是光线与时间共同作用的结果,它模
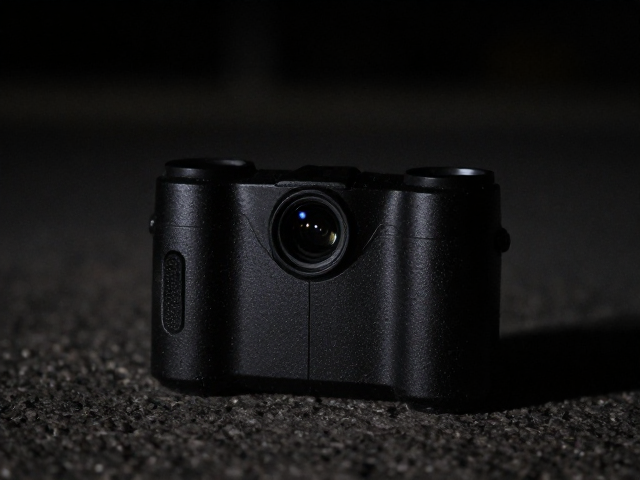
夜间场景的光线挑战与视觉还原痛点 城市夜晚的街道、昏暗的巷道或是深夜的户外角落,环境照度通常远低于日间标准,传统拍摄设备在面对此类场景时,往往面临画面噪点激增、色彩断层以及细节丢失的问题。许多用户在夜间记录生活时,常发现画面虽然明亮却缺乏层次,暗部细节一片死黑,而高光部分又因过度补偿而失去质感,这
理解感光元件在弱光环境下的核心优势 夜间摄影最大的敌人并非黑暗本身,而是光线不足导致进光量匮乏,进而引发画面噪点激增或快门过慢导致的运动模糊。大尺寸感光元件,如全画幅或中画幅传感器,因其单像素面积相对较大或总像素密度分布更优,能够捕捉更多的光子信息。这种物理特性使得相机在同等ISO设置下,能获得比
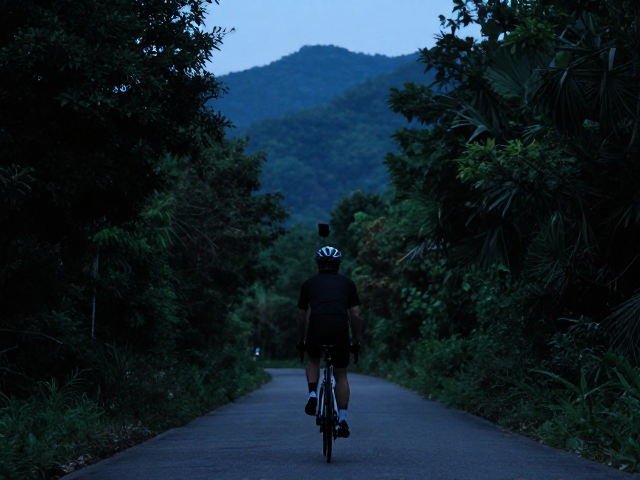
暮色四合下的林间穿行 夕阳的余晖逐渐被连绵的山脊吞噬,山林间的光线呈现出一种深邃的蓝调。车轮碾过铺满落叶的土路,发出细碎而真实的声响,这种沉浸式的体验只有亲自握紧车把才能体会。固定式头盔相机记录下的每一帧画面,都是对光影变化最直接的捕捉,没有经过后期的过度修饰,保留了现场原本的氛围感。 背照式传感
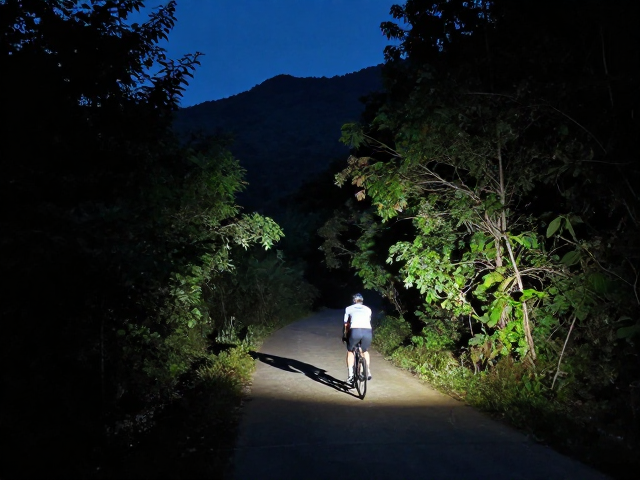
高ISO夜骑下的光影捕捉逻辑 傍晚时分的山林光线正在经历从自然光向人造光源的剧烈过渡,这种时段被称为摄影中的“蓝色时刻”。此时天空尚未完全变黑,保留着深邃的蓝调,而地面的植被和道路细节依然可见。对于骑行者而言,利用这一短暂的时间窗口进行拍摄,能够获得比纯黑夜景更具层次感的画面。相机的高感光度表现成
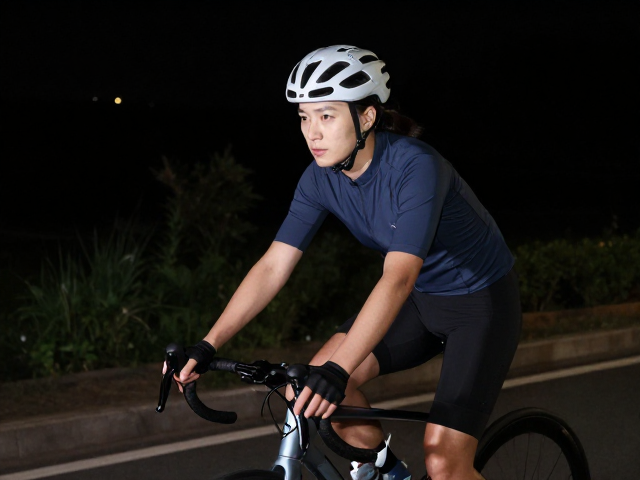
夜间骑行的视觉呈现基础 夜间骑行摄影的核心难点在于光线环境的剧烈反差与动态模糊的控制,这要求拍摄者必须理解曝光三角在低照度下的平衡逻辑。在城市街道或林荫道骑行时,环境光通常由路灯、车灯及店铺招牌组成,这些点光源在长曝光下容易形成光斑或拖影。为了获得清晰且富有氛围的画面,建议将快门速度设定在1/60
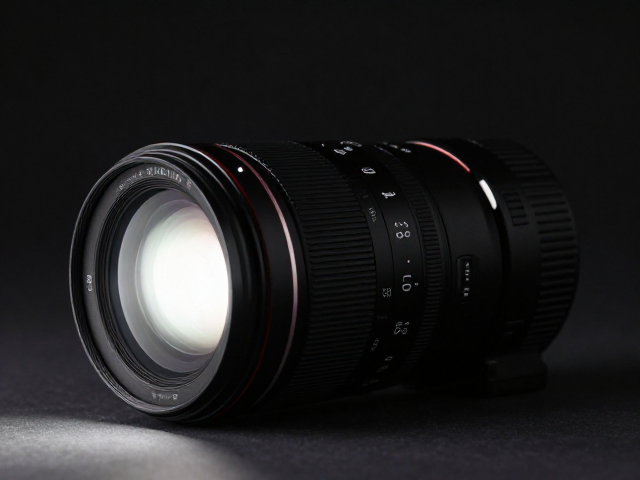
大感光元件如何重塑弱光与高光的动态平衡 在摄影光学领域,感光元件的尺寸直接决定了光子捕获的能力。当感光面积增大,单位像素能够接收的光子数量显著增加,这一物理特性使得相机在低照度环境下无需过度提升ISO,从而有效抑制噪点,保留暗部细节。这种基础的光学优势,让画面在黎明、深夜或室内昏暗场景中依然保持纯
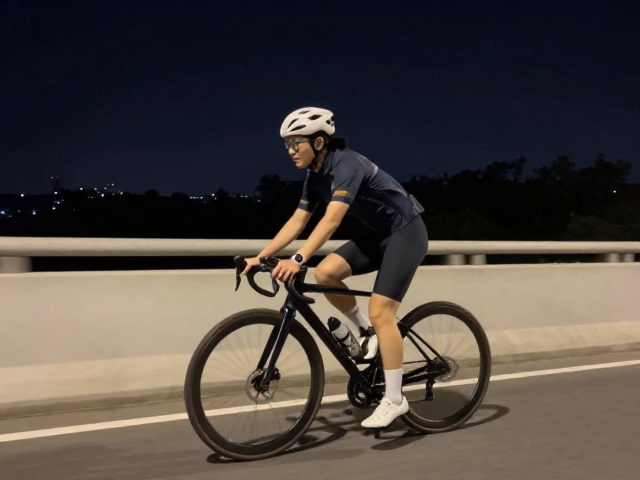
夜间骑行的视觉痛点与多帧合成的核心逻辑 夜间骑行往往面临着光线复杂、主体运动与背景暗部噪点并存的挑战,单纯依靠相机高感光度或后期单一降噪软件,极易导致画面涂抹感严重或细节丢失。多帧合成技术通过连续拍摄多张照片,利用算法对齐并融合不同曝光或同一场景的多次成像,能够有效分离出行车轨迹与静态背景,从而在
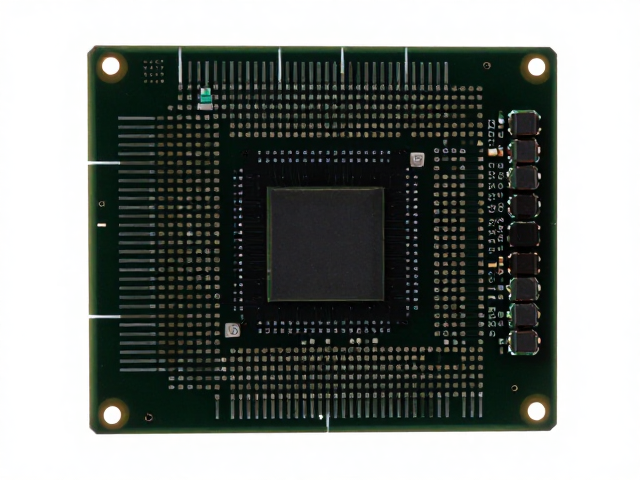
光学架构的演进:从前照式到背照式的技术跨越 在智能手机与数码相机的光学发展版图中,图像传感器(CMOS)的底层架构经历了关键性的重构。传统的前照式(Front-Slllumination, FLS)传感器中,金属线路和晶体管位于感光单元上方,像一把雨伞遮挡了部分入射光线,导致有效感光面积受限。随着
光学素质的跃迁:大光圈与高感光度的底层逻辑 摄影系统中,进光量的多少直接决定了画面的纯净程度与细节表现,而大光圈镜头通过更宽阔的光通量孔径,让光线能够更迅速地抵达传感器表面。这种物理结构上的优势,使得在黄昏、室内或夜晚等低照度环境下,相机无需过度提升ISO数值或延长快门时间,从而有效避免了因高感光
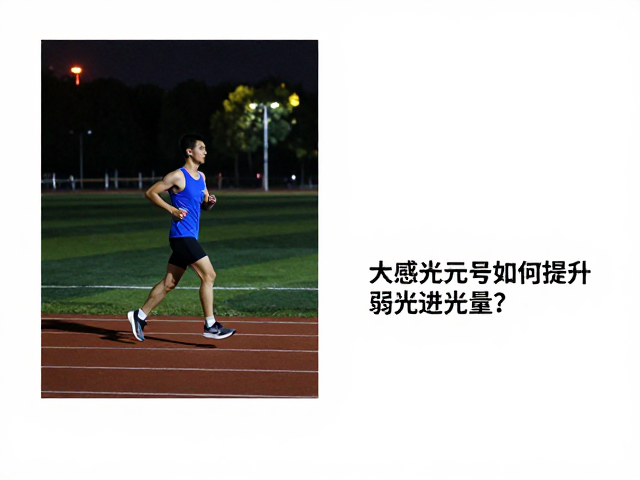
夜跑场景下的成像痛点与物理限制 夜间跑步时,环境光线通常处于极低照度状态,路灯、车灯以及周围建筑的散射光构成了主要的视觉来源。在这种高动态范围与低照度的复杂光线下,传统小尺寸传感器面临着严峻的物理瓶颈。光子数量不足导致画面出现大量噪点,进而引发色彩失真和细节丢失,使得记录的运动轨迹和周围环境变得模
感光元件尺寸如何决定弱光下的画质上限 在摄影领域,感光元件(Sensor)的物理尺寸是决定画面纯净度的核心硬件基础。所谓“大底”优势,本质上是单位像素面积与进光效率的物理博弈。当光线进入镜头后,需要落在感光元件表面转化为电信号,传感器面积越大,意味着在相同像素密度下,单个像素接收光子的物理空间更广