星空延时怎么设?长曝光噪点控制与参数自由度全解析
星空延时拍摄的核心参数设置逻辑 星空延时摄影的本质是在长曝光的基础上进行时间维度的压缩,因此基础参数的设定必须平衡进光量与星轨形态。ISO值通常建议维持在800至3200之间,具体数值取决于相机传感器的高感表现,过高的ISO会显著增加画面噪点并降低动态范围,而过低的ISO则可能导致曝光不足,使暗部
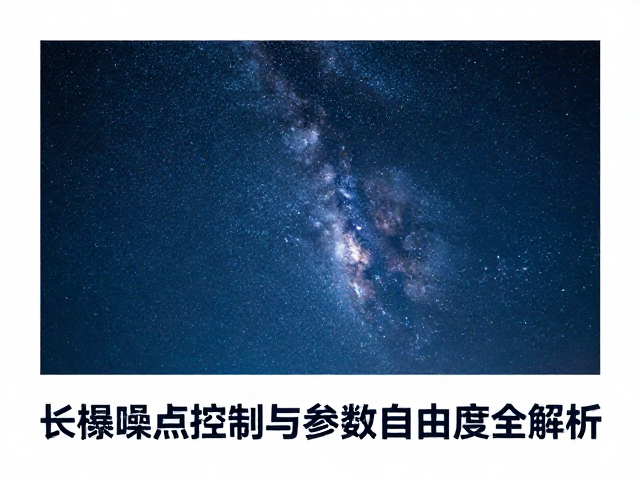
星空延时拍摄的核心参数设置逻辑 星空延时摄影的本质是在长曝光的基础上进行时间维度的压缩,因此基础参数的设定必须平衡进光量与星轨形态。ISO值通常建议维持在800至3200之间,具体数值取决于相机传感器的高感表现,过高的ISO会显著增加画面噪点并降低动态范围,而过低的ISO则可能导致曝光不足,使暗部
三脚架与云台的稳固性基础 拍摄日出日落的时间跨度通常长达数十分钟甚至更久,画面中光线的剧烈变化要求设备必须像钉子一样固定在地面。任何微小的晃动在后期加速播放后都会被放大成难以忍受的抖动,因此稳固的支撑系统是创作的第一步。选择三脚架时,重心越低、脚管越粗通常越能抵抗微风干扰,金属材质的刚性优于碳纤维
高码率:保留动态细节的核心基石 在机车骑行场景中,车辆与背景的高速相对运动会极大考验摄像设备的数据处理能力。高码率直接决定了每一帧画面中像素信息的丰富程度,特别是在快速转弯或颠簸路面行驶时,画面容易出现马赛克或色彩断层。选择支持4K 60fps且码率高于100Mbps的拍摄设备,能确保在复杂光影和
稳定器与云台的物理平衡技巧 拍摄摩托车视频时,画面的抖动往往源于设备与拍摄主体的刚性连接,使用三轴稳定器是基础且关键的一步。在组装设备前,必须确保手机或相机在稳定器云台上的重心完全平衡,这能显著降低电机的负载,从而减少因电量不足或过载导致的画面轻微漂移。对于摩托车这种高震动场景,建议选用具备锁死模
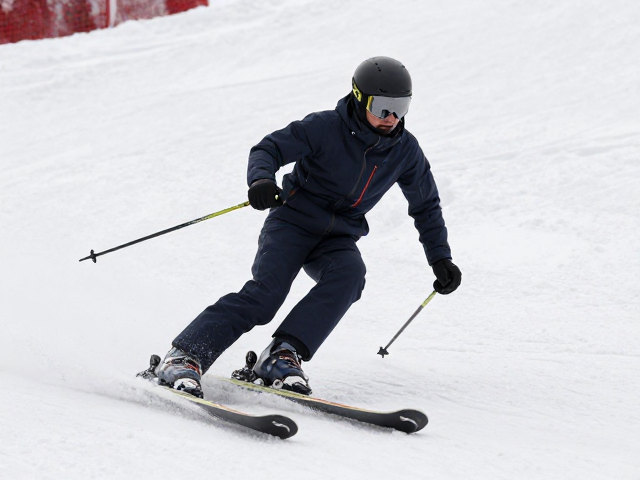
视觉畸变产生的物理机制与传统处理局限 滑雪运动中的视觉扭曲主要源于高速移动与复杂地形变化下的广角镜头特性。当用户佩戴运动相机或智能手机进行拍摄时,为了记录更广阔的雪山全景,设备通常启用超广角或鱼眼镜头。这种光学设计会在画面边缘产生显著的桶形畸变,使得直线在边缘处呈现弧形弯曲。同时,滑雪者高速滑行产
强光环境下的曝光平衡难题 正午或午后时分的户外拍摄,光线强度往往远超相机传感器的宽容度极限,导致画面出现大面积过曝或死黑阴影,细节丢失严重。在这种高反差场景中,传统单帧拍摄难以同时保留亮部云层纹理与暗部建筑细节,摄影师常面临“亮处白茫茫,暗处黑漆漆”的困境。开启HDR(高动态范围)功能,本质上是通
陀螺仪数据解析与倾斜角度计算逻辑 在电子云台与姿态控制系统的开发底层,陀螺仪输出的原始数据通常表现为角速度值,单位为弧度每秒或度每秒。直接读取这些瞬时变化率无法直接反映机身的绝对倾斜状态,必须通过积分运算结合加速度计数据进行融合处理。常见的算法实现多采用互补滤波或卡尔曼滤波,其中互补滤波通过设定高
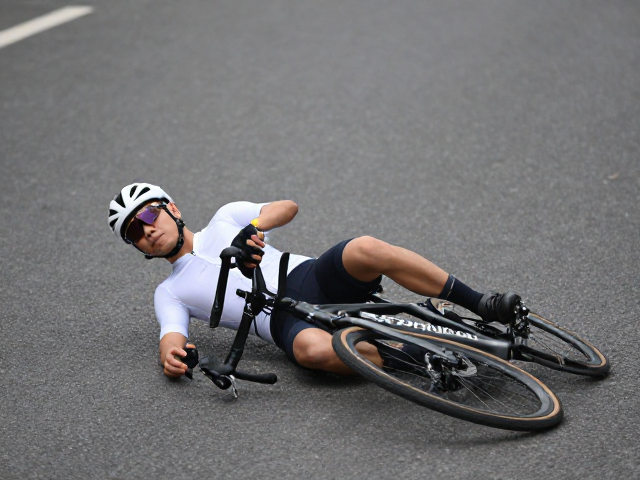
稳定画面背后的光学与算法协同 骑行过程中,车身随路面颠簸产生的高频震动是导致画面扭曲的核心物理因素。当车轮碾过碎石或减速带时,加速度计记录的数据会瞬间激增,若缺乏有效的防抖机制,传感器捕捉的光影变化便会表现为剧烈的画面撕裂或模糊。现代运动相机通过光学防抖(OIS)与电子防抖(EIS)的双重介入,试
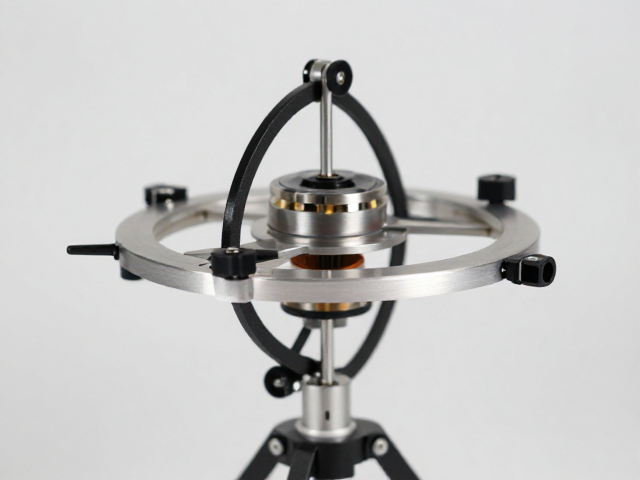
六轴陀螺仪的核心运作机制 六轴陀螺仪通过集成加速度计、陀螺仪和磁力传感器,能够实时捕捉设备在三维空间中的姿态变化。这种多维度的数据采集能力,使得设备不仅能感知前后左右的移动,还能精确计算俯仰、横滚和偏航角度。在视频拍摄场景中,这种严密的数学模型能够迅速识别出手持拍摄时产生的微小抖动与非线性位移。
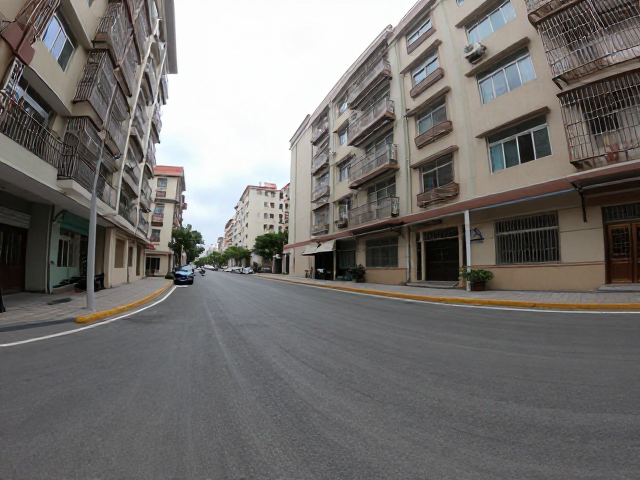
透视畸变与广角视觉的常见痛点 在建筑摄影、城市规划以及室内空间展示中,使用大广角镜头或无人机航拍往往能容纳更多画面信息,但随之而来的透视畸变问题也极为突出。垂直线条向内倾斜,地面或墙面呈现不自然的拉伸,这种“桶形畸变”或透视变形使得原始素材难以直接用于专业展示或测绘分析。用户通常需要在后期处理中通
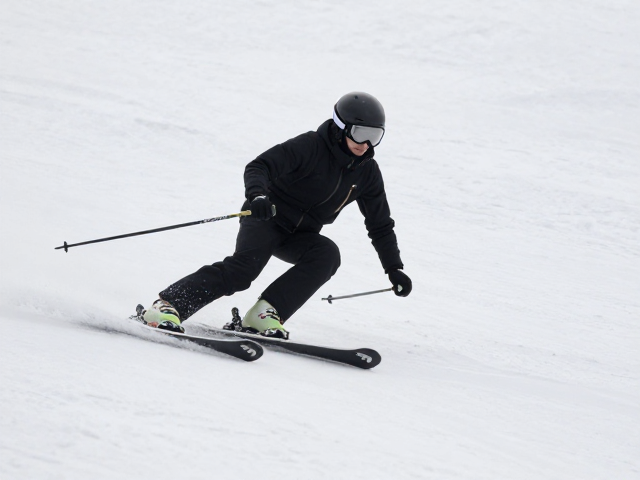
轻微裁切的视觉心理学基础 在滑雪运动的视频创作中,画面的边缘留白往往隐藏着提升沉浸感的关键。完全保留原始构图虽然能展示环境全貌,但过宽的视野容易分散观众对主体动作的注意力,使画面显得平淡且缺乏张力。通过施加轻微裁切,创作者能够强制引导视线聚焦于滑雪者的肢体语言、雪板与雪面的接触点以及面部表情,这种
高帧率素材的底层逻辑与硬件门槛 H.264编码下的60fps素材之所以能实现丝滑的慢放,核心在于时间轴上每一帧都承载了严密的运动信息。当帧率从标准的25fps或30fps提升至60fps,单位时间内的画面采样密度翻倍,这意味着在后期软件中将时间伸缩至50%甚至25%时,画面依然能通过帧插值或原生帧