日出流云城市车流拍摄,锁定曝光,高分辨率,轻松拍出大片质感
晨光中的动态平衡:理解日出流云的曝光逻辑 清晨时分的城市天际线往往伴随着剧烈的光影变化,太阳从地平线升起时,云层的高光部分与城市建筑的阴影区域形成了极大的动态范围。若完全依赖相机自动测光,画面极易出现天空过曝成惨白或城市建筑死黑一片的情况。锁定曝光的核心在于寻找画面中介于极亮与极暗之间的“中间灰”
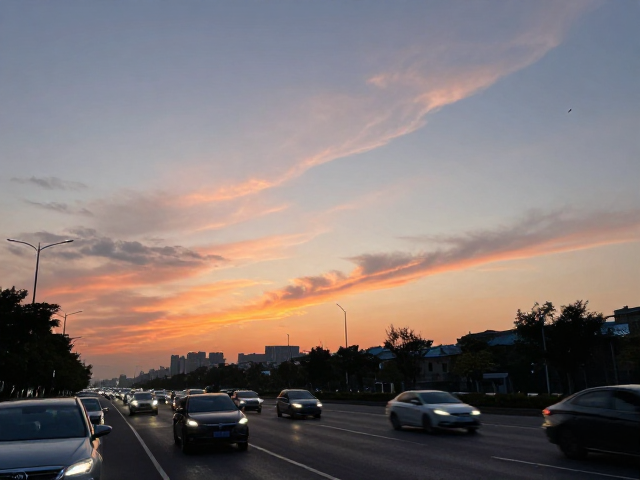
晨光中的动态平衡:理解日出流云的曝光逻辑 清晨时分的城市天际线往往伴随着剧烈的光影变化,太阳从地平线升起时,云层的高光部分与城市建筑的阴影区域形成了极大的动态范围。若完全依赖相机自动测光,画面极易出现天空过曝成惨白或城市建筑死黑一片的情况。锁定曝光的核心在于寻找画面中介于极亮与极暗之间的“中间灰”
车载固定视角捕捉户外运动动态轨迹 在户外运动场景中,将拍摄设备稳固于车辆内部,能够利用车辆的移动性构建独特的动态跟随视角。这种拍摄方式打破了传统定点拍摄的局限,通过车辆与运动者的相对运动,产生极具视觉冲击力的背景流动感。无论是山地骑行穿越林道,还是越野驾驶伴随徒步队伍,车内固定的机位都能提供稳定且
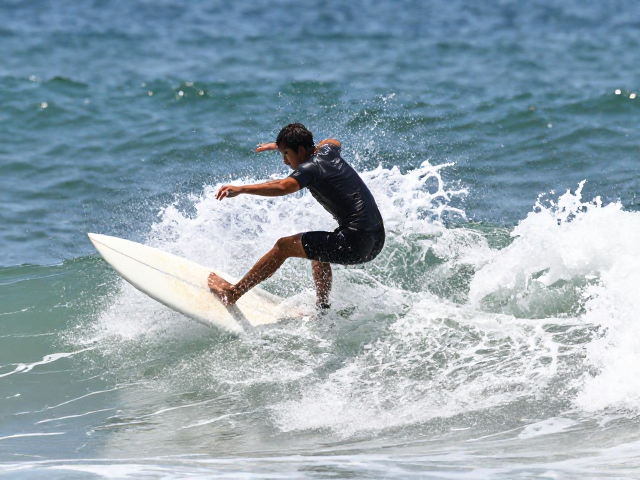
主流帧率对动态模糊与动作捕捉的影响 冲浪运动具有极高的动态特性,海浪的起伏与运动员的滑行轨迹会在画面中形成快速且不规则的运动矢量。在视频采集过程中,帧率直接决定了时间轴上的采样密度。主流的视频制作标准通常集中在24fps、30fps和60fps这三个区间,其中60fps(或60Hz)已成为高规格运
光学架构的演进:从前照式到背照式的技术跨越 在智能手机与数码相机的光学发展版图中,图像传感器(CMOS)的底层架构经历了关键性的重构。传统的前照式(Front-Slllumination, FLS)传感器中,金属线路和晶体管位于感光单元上方,像一把雨伞遮挡了部分入射光线,导致有效感光面积受限。随着
动态追踪与快门速度的博弈 跑酷动作具有极高的瞬时爆发力,摄影师在跟拍时必须根据动作的快慢精准匹配快门速度。对于奔跑、跳跃等连续性动作,通常建议将快门速度设定在1/1000秒至1/2000秒之间,以彻底凝固肌肉线条与衣褶的动态模糊,确保主体清晰锐利。而在需要表现速度感或强调动作轨迹时,可采用1/60
工业级防护与无线交互的融合设计 在严苛的户外作业或复杂环境中,设备需要具备抵御水分侵蚀的能力,同时保持数据的实时传输。裸机防水设计意味着设备外壳无需额外加装保护套,通过严密的密封工艺和疏水材料,直接应对雨水、溅水甚至短时浸水场景。这种设计不仅简化了用户的使用流程,减少了因配件缺失导致的维护成本,更
精密机械与光学设计的极限博弈 镜头浮动防抖技术的核心在于通过微型马达驱动镜片组进行位移,以抵消拍摄时的抖动,这一结构在物理层面上极大地增加了手机模组的复杂程度。当镜片组件需要像传统相机一样在三维空间内自由移动时,传统的刚性固定结构便无法胜任,必须引入悬浮支架、精密导轨以及高灵敏度的陀螺仪传感器进行
无线传输赋予拍摄机动性 便携机身通过蓝牙协议与移动设备建立连接,彻底打破了传统拍摄中线缆束缚的局限。这种无线方案让创作者能够更自由地调整构图角度,无论是低角度特写还是高空俯拍,设备不再受限于线缆长度或缠绕风险。蓝牙连接的低功耗特性使得长时间拍摄成为可能,机身与手机之间保持着稳定的数据链路,确保视频
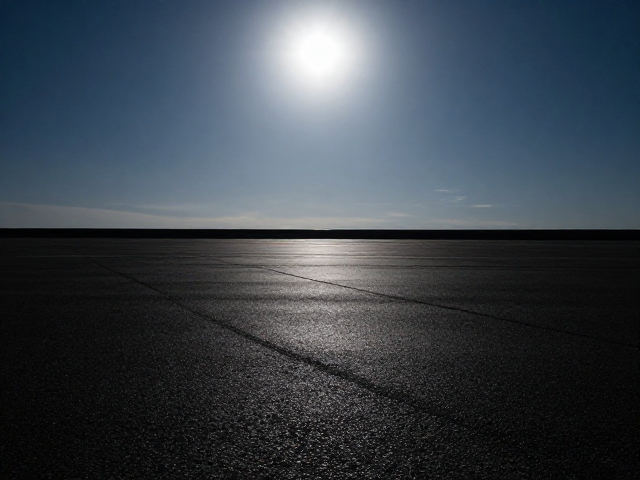
理解曝光宽容度与传感器动态范围 现代数码相机传感器在捕捉光线时,其物理特性决定了高光区域与阴影区域所能保留的细节上限。当面对大光比场景,例如正午烈日下的户外风光,天空的高光部分极易过曝变成纯白,而背光处的地面景物则可能因欠曝陷入死黑。这种明暗反差并非单纯依靠后期软件中的“阴影”或“高光”滑块就能无
低光环境下的噪点成因与信号处理机制 在弱光条件下,图像传感器接收到的光子数量急剧减少,导致信噪比(SNR)显著下降。此时,CMOS或CCS传感器内部的读出电路会产生热噪声和散粒噪声,这些噪声在数字信号处理链路中表现为图像中的颗粒感或彩色杂点。由于暗电流随温度升高而增加,长时间曝光或高增益设置会进一
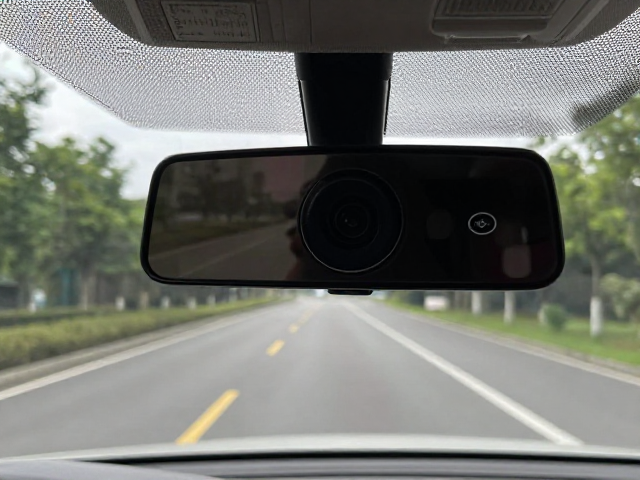
去畸变与防抖的底层逻辑联系 行车记录仪在拍摄广角画面时,镜头会因光学特性产生桶形畸变,使直线在画面边缘呈现弯曲。所谓的“道路拉直”或去畸变功能,本质上是通过算法对图像像素进行重新映射和裁剪。这一过程会改变原始光线的到达位置,导致画面边缘的有效像素被丢弃。防抖功能(如陀螺仪辅助的电子防抖 EIS)依
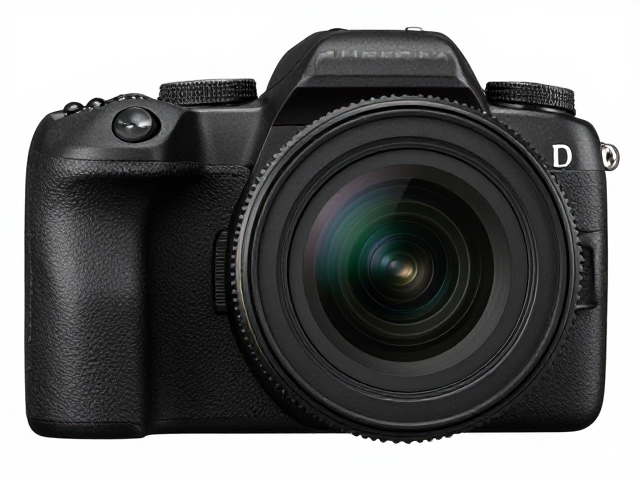
全景相机核心算法中的机身滚转修正机制 全景影像在拍摄过程中,由于手持或运动场景的不稳定性,画面极易产生水平倾斜或旋转畸变,直接影响视觉体验的沉浸感。机身滚转修正算法通过融合惯性测量单元(IMU)数据与视觉特征点跟踪信息,实时解算相机的姿态变化。该过程利用卡尔曼滤波或扩展卡尔曼滤波算法,对陀螺仪采集