六轴陀螺仪,智能裁切,后期导出画面构图规整舒适技巧
六轴陀螺仪:构建动态画面的稳定性基石 在移动影像创作中,六轴陀螺仪已成为提升画面质感的核心硬件组件,它通过实时监测设备在三维空间中的姿态变化,自动修正因手持抖动或移动产生的画面偏移。与传统的电子防抖相比,六轴陀螺仪结合了光学与算法双重优势,能够在拍摄者快速转身、奔跑或进行复杂运镜时,依然保持主体在
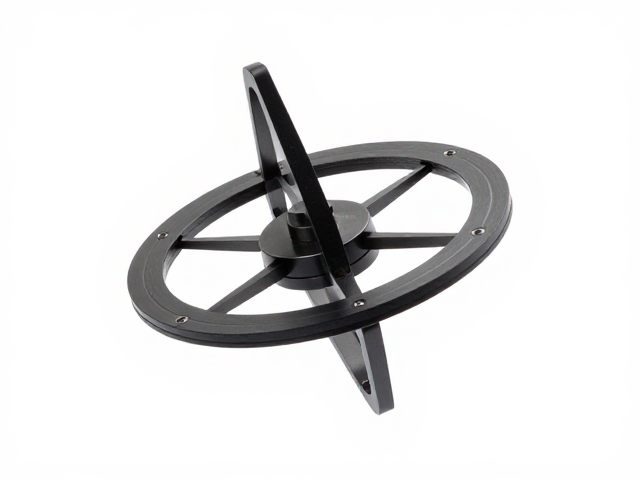
六轴陀螺仪:构建动态画面的稳定性基石 在移动影像创作中,六轴陀螺仪已成为提升画面质感的核心硬件组件,它通过实时监测设备在三维空间中的姿态变化,自动修正因手持抖动或移动产生的画面偏移。与传统的电子防抖相比,六轴陀螺仪结合了光学与算法双重优势,能够在拍摄者快速转身、奔跑或进行复杂运镜时,依然保持主体在
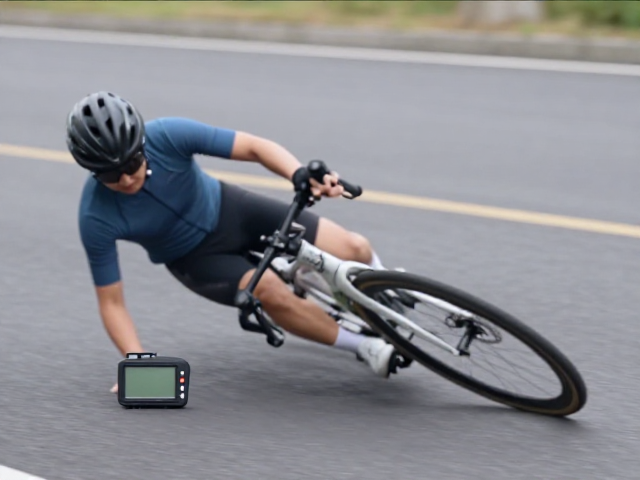
骑行场景下的镜头抖动痛点 骑行过程中,车辆经过颠簸路面或急转弯时,传统拍摄设备极易产生剧烈晃动,导致画面出现眩晕感甚至无法辨认主体。这种物理层面的不稳定,不仅削弱了视觉体验,更让记录下的影像缺乏专业质感。对于追求画面纯净度的创作者而言,消除因运动产生的随机噪声,是提升内容质量的首要环节。 电子水平
运动防抖技术对画面构图稳定性的核心影响 在移动拍摄场景中,手持设备产生的高频抖动会直接破坏画面的几何结构,导致主体偏移和背景杂乱。现代电子防抖算法通过传感器数据与图像分析,能够实时补偿镜头的平移与旋转,使动态视频中的水平线和垂直线条保持相对静止。这种稳定性让构图不再受限于拍摄时的物理晃动,即便是在
360度全景拍摄的技术优势与应用场景 360度全景拍摄通过特殊的光学镜头组合,能够一次性捕捉周围环境中完整的视觉信息,消除传统摄影中的视角盲区。这种技术利用鱼眼镜头或多镜头拼接技术,将水平方向360度、垂直方向通常可达180度的广阔视野压缩至单一画面中,使得观看者能够像在现场一样自由旋转视角,获得
陀螺仪数据重构拍摄稳定性 智能手机内置的MEMS陀螺仪通过感知设备在三维空间中的角速度变化,能够以毫秒级的响应速度捕捉微小的晃动与位移。当用户在手持拍摄全景视频时,手臂的自然抖动会导致画面出现难以忽视的扭曲和跳跃,这种物理层面的不稳定性会直接破坏影像的连贯性。陀螺仪实时记录这些角度变化数据,为后续
陀螺仪数据解析与倾斜角度计算逻辑 在电子云台与姿态控制系统的开发底层,陀螺仪输出的原始数据通常表现为角速度值,单位为弧度每秒或度每秒。直接读取这些瞬时变化率无法直接反映机身的绝对倾斜状态,必须通过积分运算结合加速度计数据进行融合处理。常见的算法实现多采用互补滤波或卡尔曼滤波,其中互补滤波通过设定高
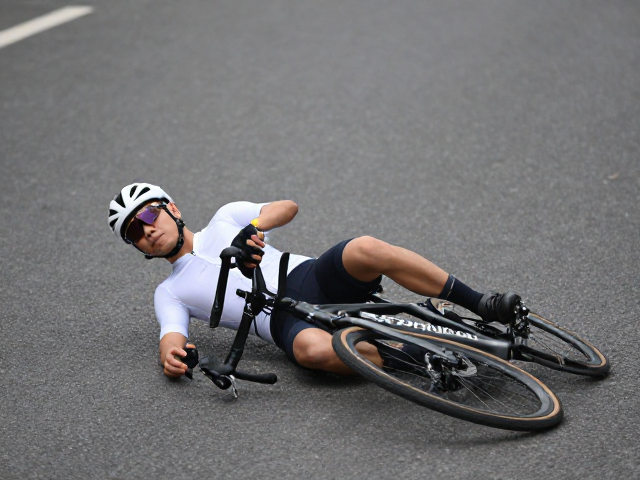
稳定画面背后的光学与算法协同 骑行过程中,车身随路面颠簸产生的高频震动是导致画面扭曲的核心物理因素。当车轮碾过碎石或减速带时,加速度计记录的数据会瞬间激增,若缺乏有效的防抖机制,传感器捕捉的光影变化便会表现为剧烈的画面撕裂或模糊。现代运动相机通过光学防抖(OIS)与电子防抖(EIS)的双重介入,试
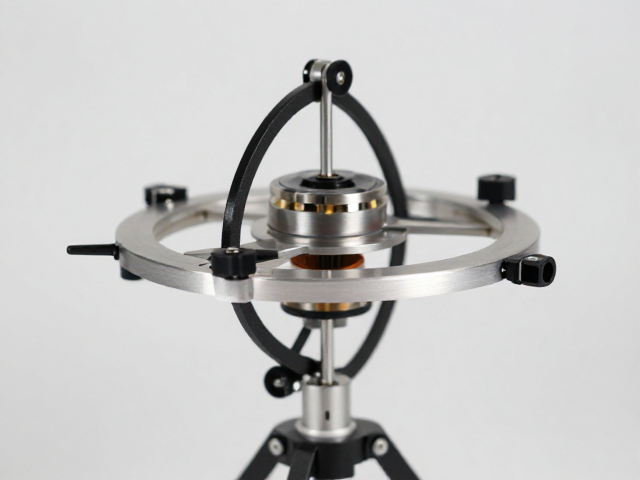
六轴陀螺仪的核心运作机制 六轴陀螺仪通过集成加速度计、陀螺仪和磁力传感器,能够实时捕捉设备在三维空间中的姿态变化。这种多维度的数据采集能力,使得设备不仅能感知前后左右的移动,还能精确计算俯仰、横滚和偏航角度。在视频拍摄场景中,这种严密的数学模型能够迅速识别出手持拍摄时产生的微小抖动与非线性位移。
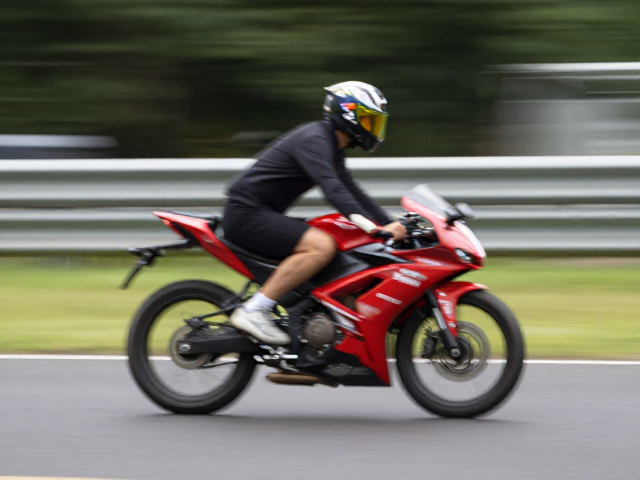
边缘畸变控制对运动跟拍画质的关键影响 在高速移动的场景中,镜头光学的物理特性会直接决定画面的视觉稳定性。当拍摄者跟随运动主体快速平移或变焦时,画面边缘出现的拉伸或扭曲现象会破坏视觉焦点,导致主体与环境的关系产生错位。低畸变镜头通过优化的镜片组排列和非球面设计,能够有效修正这种因视角扩大而产生的几何
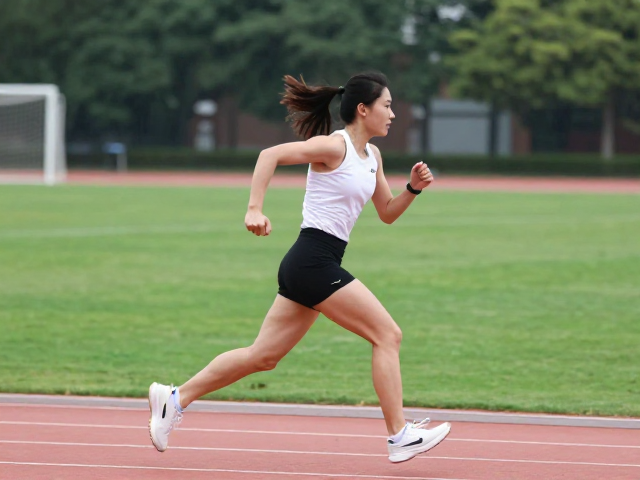
运动跟拍中画面倾斜的重灾区与视觉疲劳痛点 在拍摄骑行、滑板或跑步等动态场景时,相机随着拍摄者的动作产生不可避免的晃动,更棘手的是镜头角度随身体姿态变化产生的倾斜。这种非预期的画面旋转会让观看者产生强烈的眩晕感,破坏了画面的稳定感和专业度。传统观念认为,只有昂贵的稳定器才能解决这一问题,但实际上,单
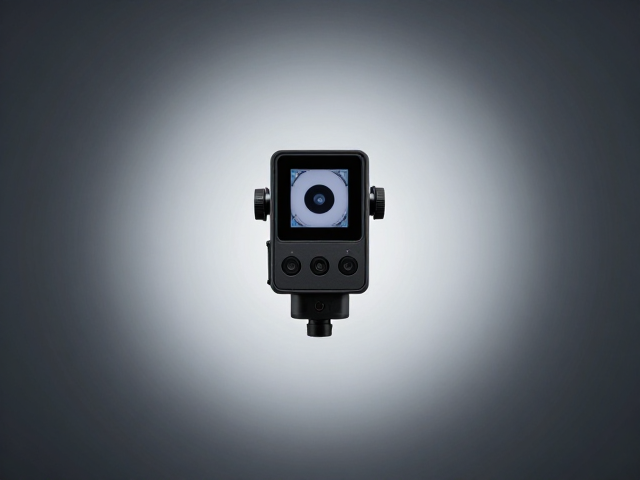
360度全景拍摄怎么拍?陀螺仪实时检测,水平校正角度范围全解析 全景摄影的核心在于通过连续捕捉多个视角的画面,再利用软件拼接形成完整的球形或圆柱形视图,而拍摄过程中的水平稳定性直接决定了后期拼接的质量与视觉舒适度。现代全景相机或智能手机普遍内置了高精度陀螺仪传感器,这一组件能够实时监测设备在三维空
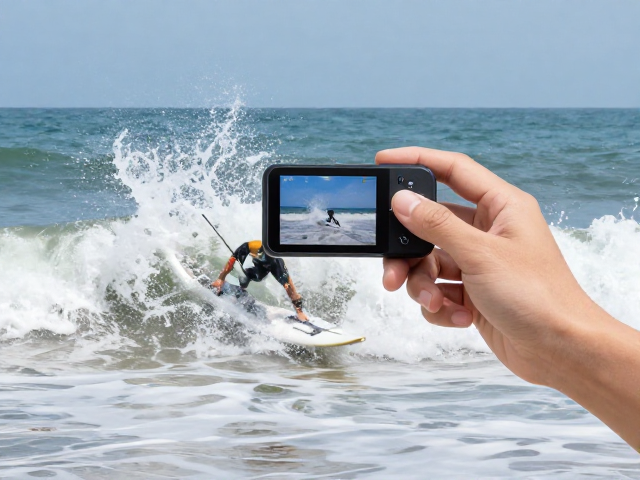
陀螺仪技术重构手持拍摄的稳定逻辑 在动态场景如冲浪运动中,传统防抖手段往往难以应对剧烈且不可预测的肢体晃动。陀螺仪作为惯性测量单元的核心组件,通过高频率采集设备在三维空间中的角速度数据,实时计算出手持设备的倾斜状态。这种底层硬件级的感知能力,使得影像输出不再单纯依赖后期裁切或光学补偿,而是从数据源