全景防抖传感器怎么选?画面不眩晕构图更舒适
理解全景防抖的核心逻辑与传感器选择基础 全景防抖技术通过多轴协同或光学补偿机制,抵消拍摄过程中的平移与旋转抖动,从而在广角或超广角视野下维持画面的平稳。选择此类传感器时,需关注其物理尺寸与像素密度的平衡,较大的感光元件通常能提供更优的动态范围,有助于在复杂光线下保留更多细节,减少因后期裁剪带来的画
理解全景防抖的核心逻辑与传感器选择基础 全景防抖技术通过多轴协同或光学补偿机制,抵消拍摄过程中的平移与旋转抖动,从而在广角或超广角视野下维持画面的平稳。选择此类传感器时,需关注其物理尺寸与像素密度的平衡,较大的感光元件通常能提供更优的动态范围,有助于在复杂光线下保留更多细节,减少因后期裁剪带来的画
运动相机镜头畸变的物理成因与视觉干扰 骑行过程中,广角镜头为了容纳更广阔的视野,往往采用鱼眼或超广角光学结构,这种设计会在画面边缘强制拉伸像素,导致直线物体(如路沿、护栏)在接近画面边缘时出现明显的弯曲。这种光学畸变并非后期软件失误,而是物理光路折射后的自然结果。对于追求画面真实感的创作者而言,这
全景拼接中的几何畸变与边缘对齐难题 全景图像在拼接过程中,由于不同镜头视角的投影差异以及镜头本身的光学畸变,常常导致最终生成的画面出现拉伸、错位或边缘不平整的现象。这种几何上的不规整不仅影响了视觉上的舒适度,更会在后期导出时引发分辨率浪费或内容裁剪过度的问题。高性能芯片通过并行计算架构,能够实时处
理解相机抖动与全景拼接的底层矛盾 全景摄影中,相机镜头在旋转或移动过程中产生的意外抖动,往往会导致生成的三维场景出现扭曲、重影或地平线倾斜。这种由手持拍摄不稳定或云台响应延迟引发的物理误差,直接破坏了多张照片之间的特征点匹配精度。当软件试图将这些存在空间位移偏差的图片强行拼接时,原本应该平直的线条
理解地平线在视觉构图中的核心作用 地平线不仅是区分天空与地面的物理界限,更是构建画面平衡感的关键视觉锚点。当地平线发生倾斜时,人类的本能视觉系统会立即感知到失衡,这种轻微的扭曲感会让观者产生心理上的不适,进而削弱照片想要传达的情绪或信息。在摄影与视频制作中,保持地平线的水平或根据创意意图进行精准的
全景相机核心算法解析 全景影像的生成并非简单的图像拼接,其核心在于对多镜头采集数据的时空对齐与特征匹配。底层算法通过特征点检测技术,识别不同镜头画面中的关键区域,利用光束法平差(Bundle Adjustment)优化相机位姿,从而消除拼接缝隙。这一过程高度依赖光度校正与色彩平衡算法,以消除因镜头
倾斜补偿技术在户外视觉体验中的核心作用 在长距离徒步或山地行进过程中,人体姿态会随地形变化产生持续的起伏与晃动。这种物理层面的动态干扰,会直接导致手持拍摄设备或光学仪器画面出现高频抖动与视角偏移。陀螺仪传感器通过实时监测设备在三维空间中的角速度变化,能够精确计算出当前的倾斜角度与运动轨迹。利用这些
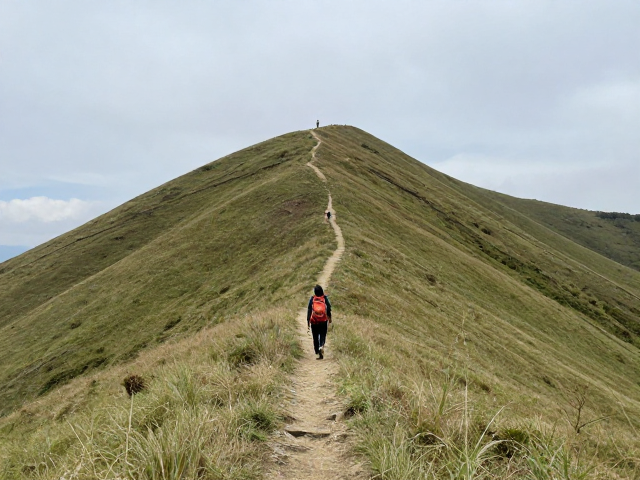
徒步旅行全景记录 在广袤的自然环境中,徒步旅行不仅是对体能的考验,更是一场与光影互动的视觉艺术。全景记录的核心在于捕捉人与自然的宏大叙事,通过镜头语言展现山川湖海的壮阔与细节。当徒步者行走在蜿蜒的山径或穿越茂密的林间,画面需要传递出一种沉浸式的临场感,让观者仿佛能感受到脚下的泥土与耳边的风声。这种
全景相机核心算法中的机身滚转修正机制 全景影像在拍摄过程中,由于手持或运动场景的不稳定性,画面极易产生水平倾斜或旋转畸变,直接影响视觉体验的沉浸感。机身滚转修正算法通过融合惯性测量单元(IMU)数据与视觉特征点跟踪信息,实时解算相机的姿态变化。该过程利用卡尔曼滤波或扩展卡尔曼滤波算法,对陀螺仪采集
低光环境下的画质还原与噪声抑制策略 在弱光场景中,传感器进光量不足会导致画面出现明显的色彩断层与 luminance noise(亮度噪声),直接破坏构图的纯净度。有效的校正流程通常始于对原始数据(RAW)的线性化处理,通过调整白平衡矩阵来消除因色温偏移导致的色偏,确保主体色彩还原准确。这一阶段的
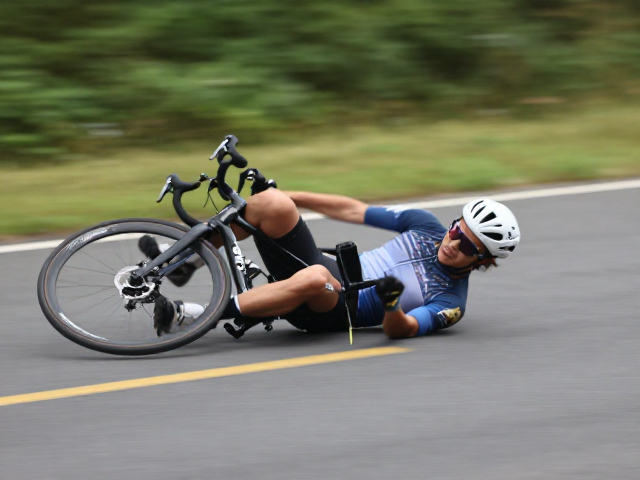
运动相机镜头畸变的物理成因 骑行过程中,高速移动与复杂路况的叠加,使得传统广角镜头在捕捉画面时会产生显著的桶形畸变。这种光学现象表现为画面边缘的线条向内弯曲,导致原本笔直的道路或护栏呈现出圆弧状,进而影响视觉上的真实感与空间判断。对于追求高画质记录的用户而言,这种由镜头物理特性决定的形变,往往会让
陀螺仪数据在影像防抖中的核心作用 智能手机与运动相机内置的六轴传感器能够以每秒数千次的频率捕捉设备的加速度与角速度变化,这种高精度的数据采集能力构成了电子防抖(EIS)的物理基础。当拍摄者手持设备移动时,传感器实时监测画面的微小抖动,并通过算法预测下一帧图像应有的位置,从而对画面进行反向补偿。这种