夜间运动拍摄模糊?必备暗光防抖功能,记录清晰行迹
夜景快门速度与动态模糊的博弈 夜间运动场景的光线条件通常较为复杂,光源分布不均且整体照度低,这导致相机为了获得正确曝光,往往需要延长快门时间。当拍摄对象处于快速移动状态时,较长的曝光时间会直接导致画面中出现拖影或重影,即物理意义上的运动模糊。这种模糊并非对焦失误,而是光线与时间共同作用的结果,它模
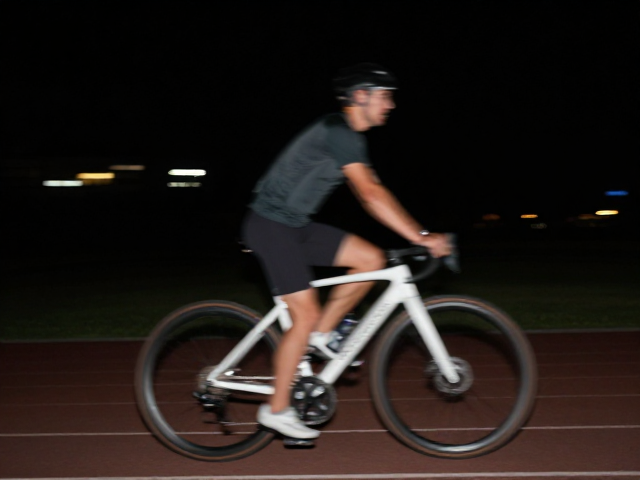
夜景快门速度与动态模糊的博弈 夜间运动场景的光线条件通常较为复杂,光源分布不均且整体照度低,这导致相机为了获得正确曝光,往往需要延长快门时间。当拍摄对象处于快速移动状态时,较长的曝光时间会直接导致画面中出现拖影或重影,即物理意义上的运动模糊。这种模糊并非对焦失误,而是光线与时间共同作用的结果,它模
前期拍摄:稳定器与运镜逻辑的决定性作用 机车骑行的核心魅力在于速度感与机械美学,因此画面的稳定性直接决定了后期剪辑的上限。使用三轴稳定器是基础操作,但在高速移动中,完全消除抖动是不现实的,完全静止的画面反而会让观众感到压抑。建议采用“跟随式”运镜,镜头始终锁定车头或骑手面部,通过身体微调来抵消路面
机械稳定与电子补偿的协同机制 六轴防抖技术通过陀螺仪实时检测相机在横滚、俯仰、偏航、平移、旋转等六个维度的微小位移,再由无刷电机驱动云台或传感器进行反向补偿。这种物理层面的机械稳定能够消除画面中因手持抖动产生的低频晃动,为后续处理提供纯净的基础帧序列。当机械结构尽可能抵消了外部干扰后,电子防抖算法
理解帧率与运动模糊的核心关联 在高速动态场景中,画面出现拖影或模糊现象,往往源于快门速度与帧率之间的配合失衡。帧率(FPS)决定了每秒记录的画面数量,而快门速度则决定了每一帧画面的曝光时间。当拍摄高速运动的物体时,如果快门速度过慢,物体在曝光期间发生了位移,导致单帧画面内产生运动模糊。即便后期通过
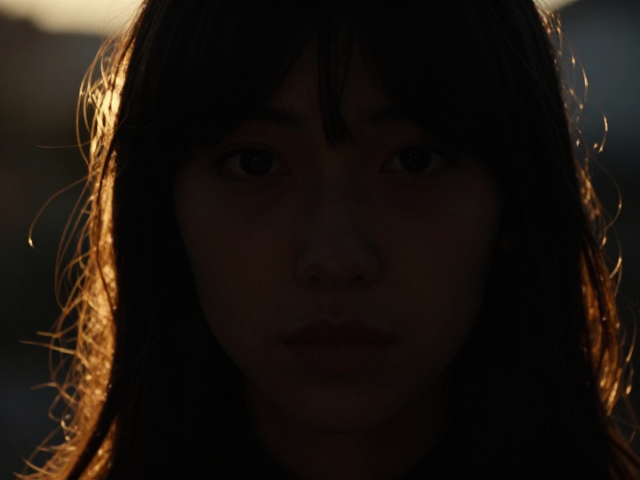
逆光环境下的面部曝光控制策略 逆光拍摄时,光线从主体后方进入镜头,导致相机测光系统误判场景亮度,从而压低曝光参数,使得人脸区域出现严重的欠曝和发黑现象。解决这一问题的核心在于正确管理光线比,即主体面部亮度与背景高光亮度的比值。在实际操作中,可以通过调整拍摄角度,让光源从主体的侧前方而非正后方入射,
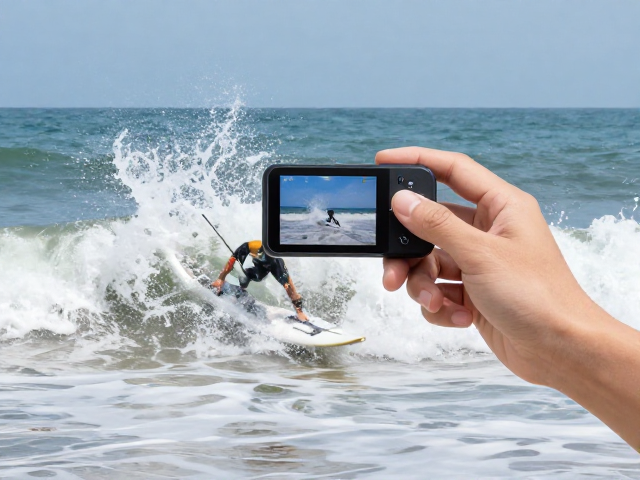
陀螺仪技术重构手持拍摄的稳定逻辑 在动态场景如冲浪运动中,传统防抖手段往往难以应对剧烈且不可预测的肢体晃动。陀螺仪作为惯性测量单元的核心组件,通过高频率采集设备在三维空间中的角速度数据,实时计算出手持设备的倾斜状态。这种底层硬件级的感知能力,使得影像输出不再单纯依赖后期裁切或光学补偿,而是从数据源
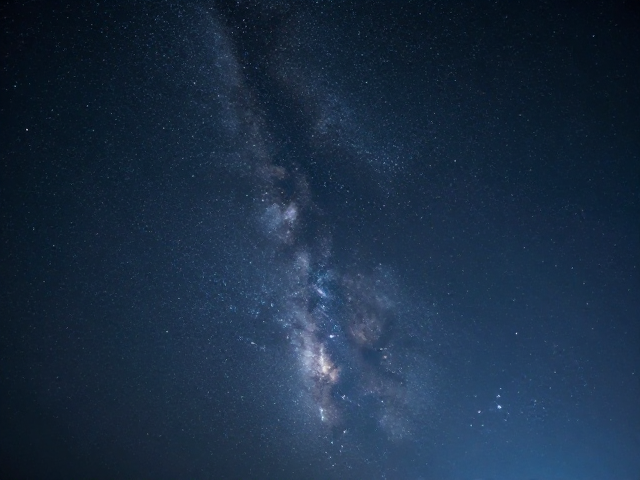
理解曝光补偿在星空摄影中的核心作用 星空摄影往往面临光线极度微弱的环境,相机自动测光系统极易误判,导致画面整体发黑或天空细节丢失。此时,手动模式(M档)是基础,而曝光补偿的功能在纯手动模式下通常表现为对直方图的参考或辅助判断,但在部分半自动模式(如光圈优先)中,它能迅速修正因黑色夜空导致的过曝或欠
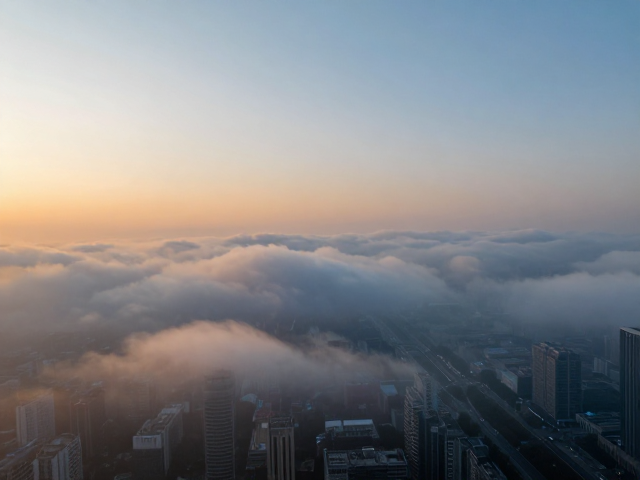
捕捉晨光下的流动美学 清晨时分,城市天际线在晨曦中逐渐苏醒,光线以独特的角度穿透大气,为云层边缘镀上金边。拍摄日出流云与城市车流的核心,在于捕捉光影变化与动态轨迹的交织。当太阳刚露出头角,低角度的阳光照射在高空卷云或层云上,云层的纹理会呈现出丰富的立体感。与此同时,城市主干道上的车流化作红色的尾灯
捕捉瞬间的流动美学 手机摄影早已突破了单纯记录生活的边界,成为了一种表达情绪与构建视觉语言的艺术形式。在快节奏的日常生活中,许多转瞬即逝的美好往往因为快门速度过快而显得平淡无奇。通过启用2.7K 120帧高速模式,创作者能够从时间的缝隙中截取更丰富的视觉信息。这种高帧率技术并非简单的参数堆砌,而是
理解2.7K分辨率与120帧的视觉优势 在短视频与社交媒体内容创作中,画面的流畅度与清晰度直接影响着观众的停留时长。2.7K分辨率通常指2716×1544像素(或接近的16:9比例),相较于标准的1080P,它在保留细节方面有着更丰富的信息密度。当这一分辨率配合120帧每秒的帧率时,视频在后期进行
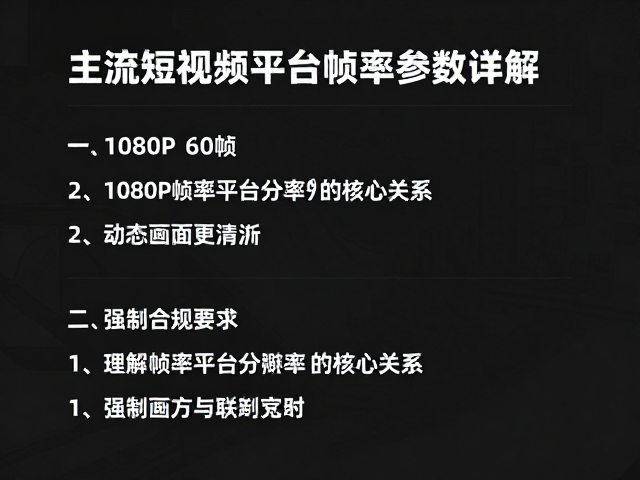
理解帧率与分辨率的核心关系 在短视频创作与分发体系中,1080P分辨率配合60帧(fps)的设置常被视为提升动态画面流畅度的关键手段。这一参数组合意味着每秒能呈现60张独立图像,相比传统的30帧或24帧,在拍摄快速运动物体或进行复杂转场时,能有效减少画面拖影和卡顿感。对于追求视觉冲击力的内容创作者
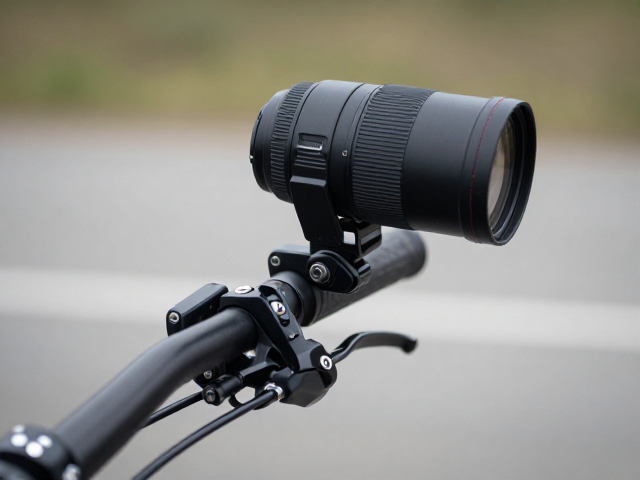
车把支架与超广角镜头的力学协同机制 在骑行或车载拍摄场景中,车把支架作为核心固定组件,其结构刚性直接影响画面稳定性。传统的轻量化支架在应对非铺装路面或高速颠簸时,容易因微小形变导致画面高频抖动。超广角镜头由于焦距较短,视场角大,能够捕捉更广阔的环境信息,但这也意味着镜头传感器对细微震动更为敏感。当