建筑道路拍摄开启实时处理增功耗?人物比例更自然需权衡
实时处理对设备功耗的实际影响 建筑与道路场景的实时拍摄处理,本质上是要求图像传感器、图像信号处理器以及终端显示单元在高负载下维持低延迟的数据流转。当用户开启实时HDR、夜景增强或建筑线条校正等算法时,芯片需要额外调用NPU进行像素级运算。这种计算密度的提升会直接导致电流消耗增加,尤其是在强光或逆光
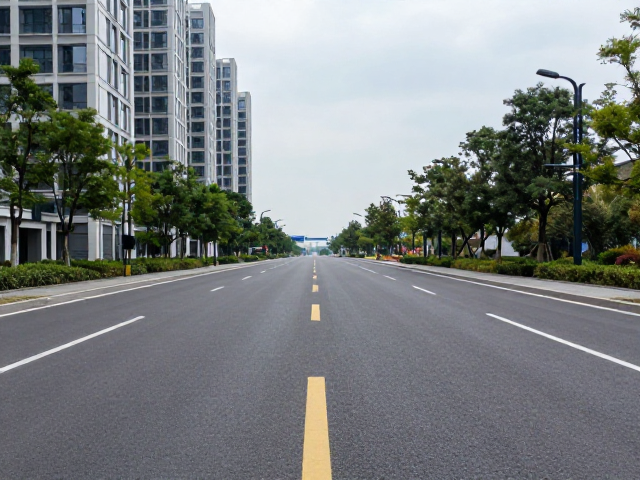
实时处理对设备功耗的实际影响 建筑与道路场景的实时拍摄处理,本质上是要求图像传感器、图像信号处理器以及终端显示单元在高负载下维持低延迟的数据流转。当用户开启实时HDR、夜景增强或建筑线条校正等算法时,芯片需要额外调用NPU进行像素级运算。这种计算密度的提升会直接导致电流消耗增加,尤其是在强光或逆光
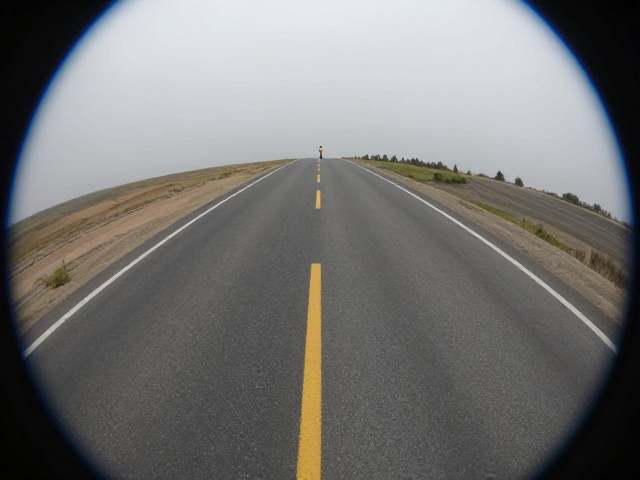
光学畸变的物理本质与校正算法原理 鱼眼镜头通过极端的广角设计,强行将180度甚至更广的视野压缩进有限的传感器尺寸,这种光学结构必然导致光线在投射到成像平面时产生严重的桶形畸变。在这种成像模式下,原本平直的道路、建筑边缘会呈现出显著的弧形弯曲,画面中心的物体相对正常,而靠近边缘的区域会被剧烈拉伸和扭
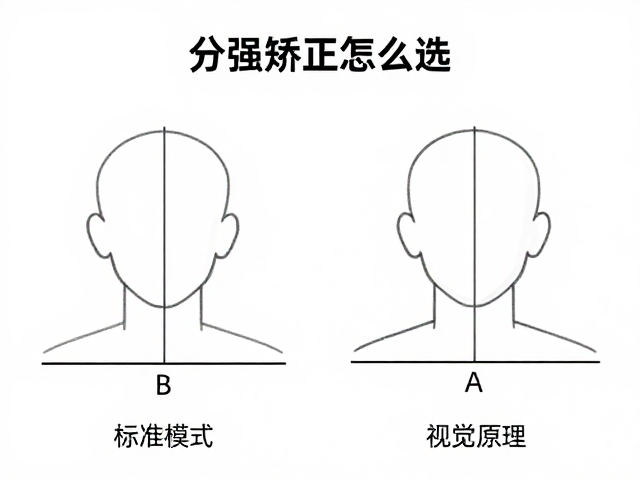
分强矫正的核心逻辑与视觉原理 分强矫正并非简单的几何拉伸,而是基于计算机视觉中相机畸变校正算法的深度应用。在拍摄广角或超广角画面时,光线通过镜头边缘会产生桶形或枕形畸变,导致原本平直的线条出现弯曲。分强矫正技术通过识别画面中的特征点,建立严密的三维空间映射模型,对像素坐标进行非线性变换,从而还原场
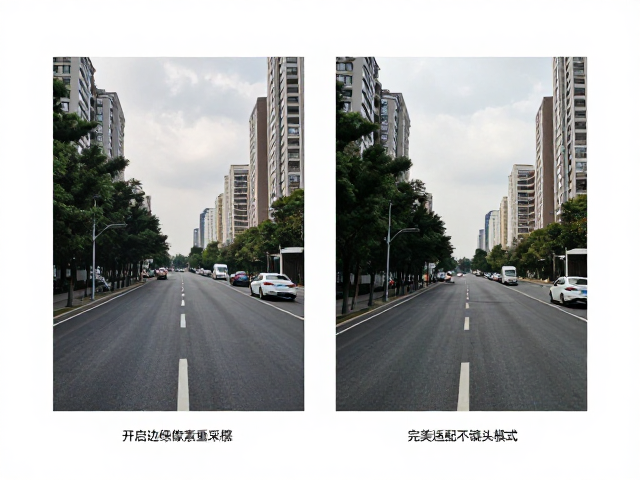
边缘像素重采样与建筑道路摄影的视觉逻辑 在建筑与道路摄影中,画面的边缘区域往往承载着引导视线和构建空间纵深感的关键信息。传统拍摄模式下,广角镜头容易在画面边缘产生畸变,导致线条弯曲或结构扭曲,而边缘像素重采样技术通过算法对图像边缘的光学信息进行重新计算与插值,能够有效修正这些物理光学缺陷。这种处理
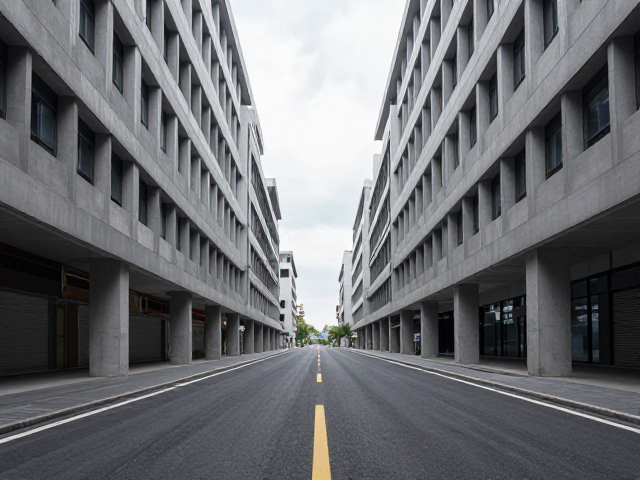
理解建筑摄影中的几何畸变类型 建筑摄影常因广角镜头的物理特性面临严重的透视畸变,主要表现为垂直线条向中心汇聚的“收敛畸变”以及边缘物体的拉伸变形。当摄影师试图在狭窄空间内容纳更多建筑细节时,镜头边缘的光线入射角变大,导致直线变弯,这种光学现象会破坏建筑的庄重感与结构逻辑。修正这类问题并非简单的后期
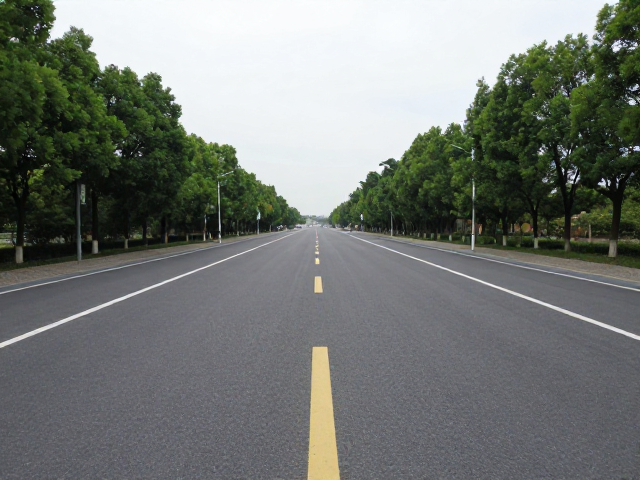
理解线性透视与边缘拉伸的物理成因 建筑摄影中,当相机传感器平面与建筑物立面不平行时,光线投射产生的汇聚现象会导致垂直线条向顶部或底部收缩,这种现象在广角镜头中尤为显著。边缘拉伸变形通常源于镜头光学结构的局限性,特别是在使用超广角镜头靠近拍摄主体时,画面边缘的光线入射角过大,导致成像比例失调,使直线
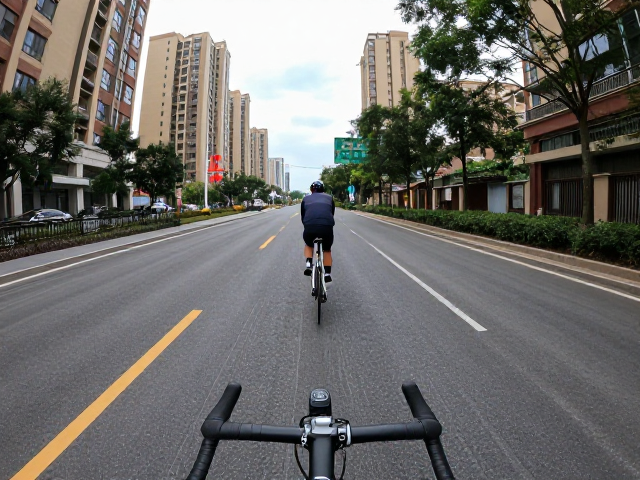
骑行拍摄FOV视场角的核心逻辑 在骑行场景中,视场角(FOV)直接决定了画面能容纳的广度与细节密度。广角镜头通常提供80度至120度的视场,能完整呈现道路延伸感与周边建筑的全貌,适合需要交代环境关系的场景;而中长焦段则聚焦于路面细节或远处地标,通过压缩空间感突出主体。选择时需权衡“记录全景”与“特
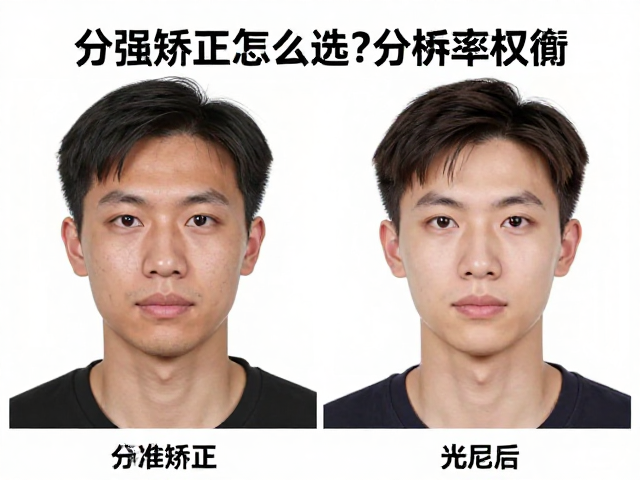
分强矫正的核心逻辑与分辨率权衡 分强矫正技术在图像处理与显示优化领域,主要解决的是局部细节增强与整体画面平滑度之间的矛盾。当用户尝试通过提升局部对比度或锐度来强化物体边缘时,往往伴随着高频噪声的放大以及色阶断裂的现象,这种由算法强行提取细节带来的“假锐感”,会显著降低画面的自然观感。标准模式的设计
分强矫正的核心逻辑与视觉修正原理 分强矫正并非简单的直线拉伸,而是基于透视几何与镜头光学特性的深度计算过程。在摄影后期中,当相机传感器平面未与被摄主体保持绝对平行时,直线线条会产生汇聚或倾斜,这种现象在建筑摄影或室内拍摄中尤为明显。分强矫正通过算法识别图像中的特征点与边缘线,重新映射像素坐标,从而
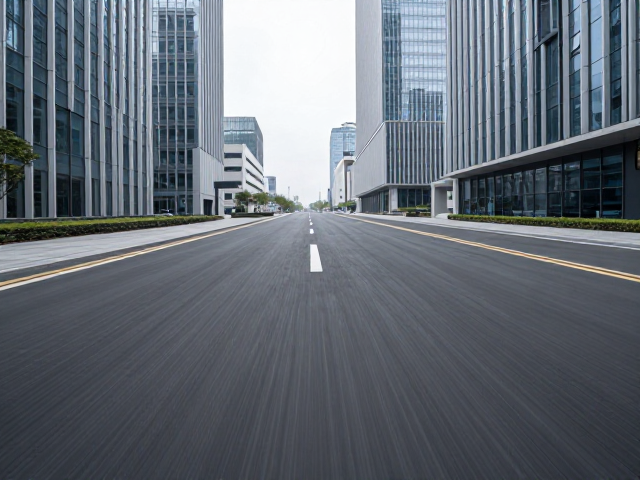
线性透视与广角畸变的视觉逻辑 摄影构图中的线条走向往往决定了画面的稳定感与纵深感。当使用广角镜头贴近建筑物或道路边缘拍摄时,镜头的光学特性会导致垂直线条向中心汇聚,形成类似桶形的拉伸效应。这种物理现象并非技术缺陷,而是光学设计下的必然结果,它会让原本笔直的高楼或道路边缘产生弯曲或倾斜的视觉错觉。对
细微调整的视觉魔法:轻微裁切重塑构图平衡 在数字影像处理的过程中,完全保留原始拍摄范围往往并非最佳选择。相机传感器捕捉的画面通常包含大量冗余信息,这些边缘区域的杂乱元素会分散观者注意力,削弱主体表现力。轻微裁切的核心逻辑在于“减法艺术”,通过去除画面边缘无关的干扰物,迫使视觉焦点回归到核心主体上。
边缘像素重采样的核心机制与渲染管线优化 在高分辨率图像生成与实时渲染场景中,边缘锯齿与细节模糊常因采样点不足或频率混叠导致视觉质量下降。边缘像素重采样技术通过在像素坐标系中动态调整采样分布,对几何边缘进行亚像素级重建,从而在保持高频细节的同时抑制伪影。该方法不依赖单纯的分辨率堆叠,而是通过算法计算