行车记录仪道路拉直去畸变会丢失防抖吗?开启后视野变窄怎么解
去畸变与防抖的底层逻辑联系 行车记录仪在拍摄广角画面时,镜头会因光学特性产生桶形畸变,使直线在画面边缘呈现弯曲。所谓的“道路拉直”或去畸变功能,本质上是通过算法对图像像素进行重新映射和裁剪。这一过程会改变原始光线的到达位置,导致画面边缘的有效像素被丢弃。防抖功能(如陀螺仪辅助的电子防抖 EIS)依
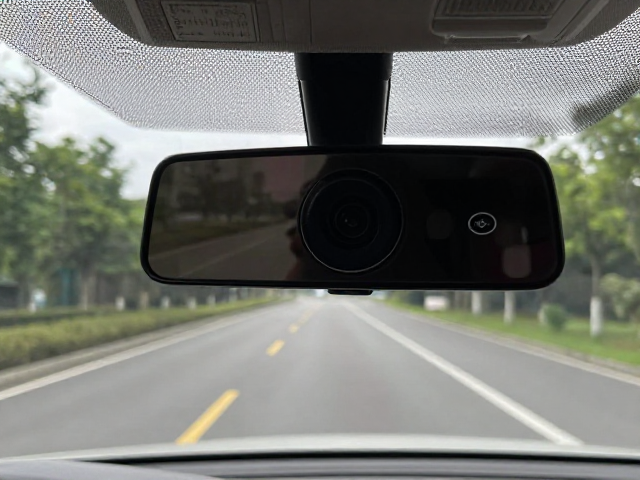
去畸变与防抖的底层逻辑联系 行车记录仪在拍摄广角画面时,镜头会因光学特性产生桶形畸变,使直线在画面边缘呈现弯曲。所谓的“道路拉直”或去畸变功能,本质上是通过算法对图像像素进行重新映射和裁剪。这一过程会改变原始光线的到达位置,导致画面边缘的有效像素被丢弃。防抖功能(如陀螺仪辅助的电子防抖 EIS)依
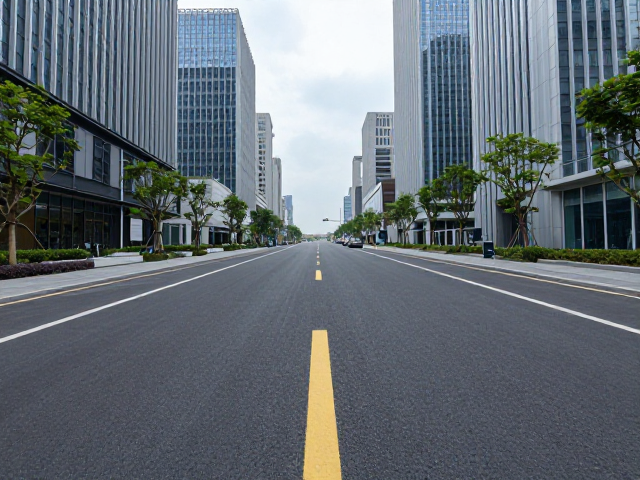
超广角镜头的光学特性与分辨率基础 建筑与道路摄影中,超广角镜头因其能容纳宏大场景和强调透视张力而备受推崇,但光学物理特性决定了其边缘画质通常低于中心画质。不同焦距和光圈下,镜头解析力会呈现中心锐利、边缘渐弱的分布特征,这种物理差异是造成后期裁剪或大幅面输出时出现分辨率损耗的根本原因。理解镜头在极端
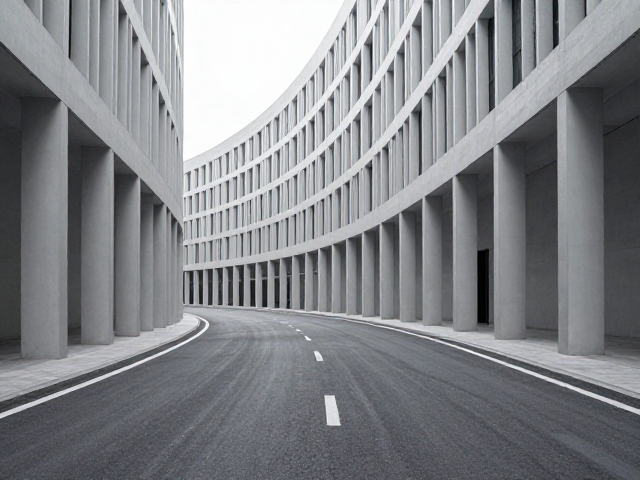
线性模式在建筑摄影中的核心优势 建筑摄影常面临透视变形与线条扭曲的视觉干扰,尤其是在使用广角镜头近距离拍摄城市街道或大型结构时,垂直线条容易向中心汇聚,形成不自然的倾斜感。线性模式通过光学矫正或后期算法,强制将原本弯曲或倾斜的直线还原为绝对垂直或水平状态,从而赋予画面严谨的几何秩序。这种处理方式不
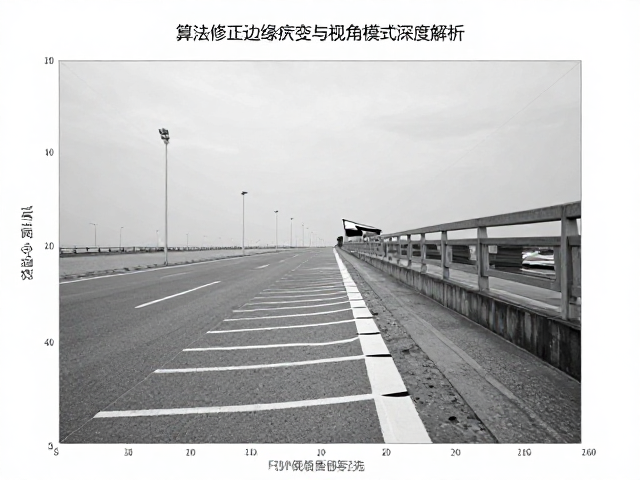
视场角的基础定义与物理边界 视场角(Field of View, FOV)是光学系统中描述镜头捕捉场景范围的核心参数,通常以角度值(°)表示。在成像原理中,它由镜头焦距与图像传感器尺寸共同决定,直接决定了画面能容纳的横向与纵向空间宽度。对于监控、车载或工业视觉场景,过窄的视角会导致监测盲区,增加漏
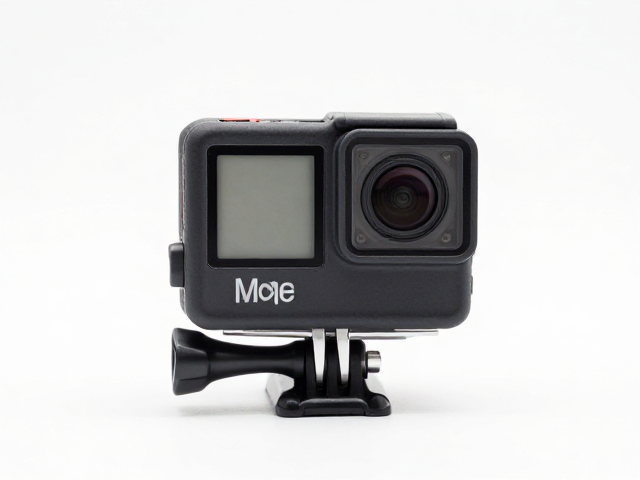
运动相机内置矫正的逻辑与场景差异 运动相机在记录动态画面时,光学镜头捕捉的原始影像往往伴随着桶形畸变,这是广角镜头为了覆盖更大视野必须付出的物理代价。内置的电子矫正技术通过算法对像素进行重新映射,试图在保留视野宽度的同时消除边缘弯曲,目前主流方案主要分为强矫正与标准模式两种路径。强矫正模式通常通过
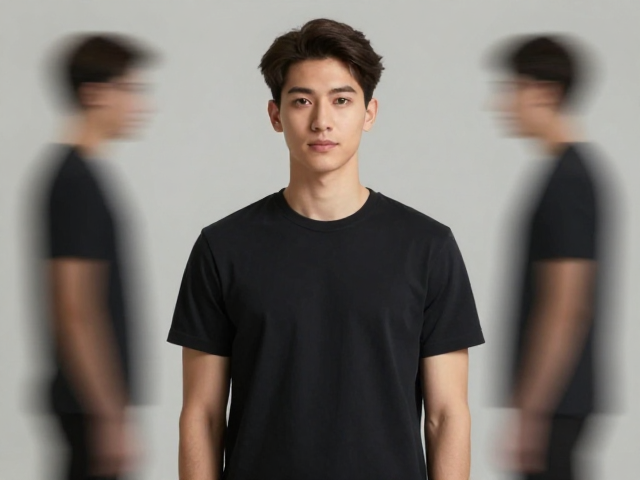
边缘拉伸畸变的成因与视觉影响 在数字图像采集与后期处理的过程中,边缘拉伸畸变是一类常见的几何失真现象。当使用广角镜头拍摄或进行非均匀缩放操作时,图像中心的像素分布与边缘像素的拉伸比例不一致,导致画面边缘的人物肢体或物体轮廓出现不自然的弯曲或膨胀。这种失真破坏了原始场景的光学透视关系,使得原本符合人
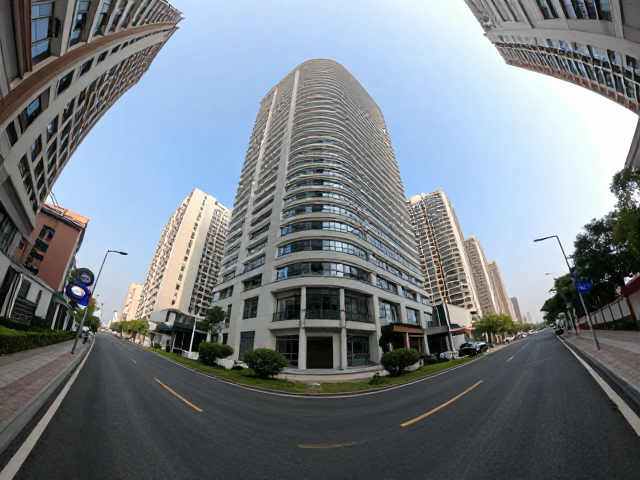
超广角镜头下的建筑畸变痛点 运动相机在记录户外骑行、滑雪或城市漫游时,凭借其卓越的防抖性能和极宽的视角,能够带来极强的沉浸感。然而,这种为了捕捉更多画面而采用的超广角或鱼眼镜头,不可避免地会在画面边缘和中心区域压缩空间,导致直线物体如高楼大厦、道路护栏或地平线出现明显的桶形畸变。原本笔直的垂直线条
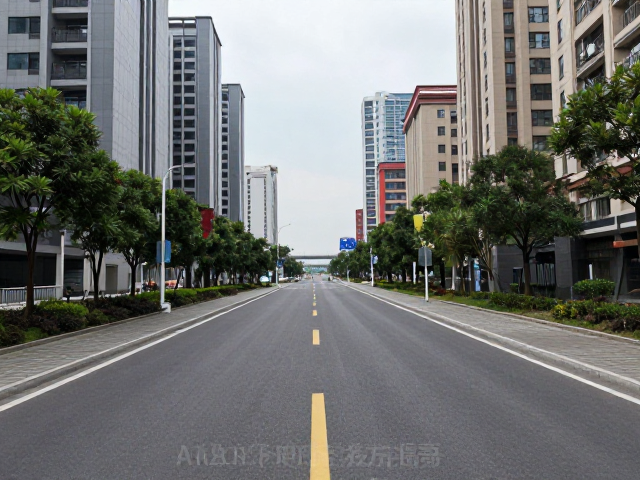
建筑道路拍摄中AI矫正功能的底层逻辑与画质影响 现代智能手机在拍摄建筑与道路场景时,普遍内置了基于深度学习的畸变校正与透视优化算法。这一功能的核心在于通过边缘检测与特征点识别,自动修正广角镜头带来的桶形畸变或透视变形,使垂直线条保持直立,水平线条保持水平。对于建筑摄影而言,这种自动化处理能够迅速提